


A CAN (Controllerareanetwork) buszt, az IE vezérlő területi hálózati buszt széles körben használják az ipari irányításban, az orvosi elektronikában, a háztartási készülékekben és az érzékelőmezőkben. Jelenleg a cikk Can Bus Bus Protocol elemzésének hazai és külföldi irodalma elsősorban az elemzés CAN protokoll -felépítésére vagy a BIT időzítési jellemzőire vonatkozik, mint például az irodalom ritkán a CAN CAN BUS protokoll elemzésével kapcsolatos kommunikáció szempontjából. , ritkán a mérnöki alkalmazások szempontjából, a Can Bus kommunikációs mechanizmus a cikk mélyreható elemzéséhez.
1. Can alkalmazás jellemzői és szerkezeti összetétele
A Can Bus Protokollnak két nemzetközi szabványa van, az ISO11898 és az ISO11519, ebből az IS011898 nagysebességű kommunikációs szabvány, 125 kbps/mbps kommunikációs sebességgel, amely egy zárt hurok busz, maximális hossza 40 m/1 Mbps. Az ISO11519 meghatározza az alacsony sebességű CAN kommunikációs szabványt, amelynek kommunikációs sebessége 10–125 kbps, ami alacsony sebességű CAN kommunikációs szabvány, maximális hossza 40 m/1 Mbps. Az ISO11519 meghatározza a 10–125 kbps-os alacsony sebességű kommunikációs szabványt, a nyitott hurok buszhoz tartozik, a maximális hossz 1 km / 40 kbps. A korlátozások elektromos jellemzői, azaz a kapacitás busz eloszlása és az ellenállás eloszlása a buszhullámon, a CAN buszon lévő csomópontok maximális száma 110. Az alkalmazási mérnök számára csak az adatátviteli sebesség és a bitparaméterek. Az adó -vevő oldalának helyét helyesen kell konfigurálni az adó -vevő csomópontok adatszinkronizálásának elérése érdekében. A Can Controller hardveren keresztül az üzenetjelző szűrésen keresztül megvalósítható pont-pont, pont-multipoint és globális sugárzás, valamint az adatok továbbításának és fogadásának egyéb módjai. Ugyanakkor, a Can Telegrams rövid keretszerkezete miatt, és minden keret tartalmaz egy CRC ellenőrző alkatrészt, amely nagyon alacsony adathibát biztosít.
A CAN alkalmazásréteg, az operációs rendszer (az operációs rendszer nélküli alkalmazások háttérprogramjaként) és a rendszer megvalósításának vezetője együttesen megvalósítja az alkalmazásréteg funkcióit az ISO referenciamodellben. Közülük a CAN alkalmazásréteg meghatározza az azonosító csoportosítást, az adatok betöltését, az adatfeldolgozás fogadását és az alkalmazásréteg busz biztonsági megfigyelését; Az operációs rendszer/háttérprogramot arra használják, hogy ütemezze az adatmeghajtót az adatok feldolgozásához, miután a Can megszakítás megérkezik; Az illesztőprogram magában foglalja az inicializálást (a vezérlőmunka állapot beállítása, az adatátviteli sebesség beállítása, az elfogadó szűrő konfigurációja), az adó -vevő illesztőprogramja és a rendellenességek kezelési programja.
A sebességváltó közepes rétegéhez a környezeti interferencia zaj, a buszhossz és így tovább alapján kell meghatározni. Erős interferencia esetén az árnyékolt huzalt kell használni; A buszhullám -torzulás és az ellenállás eloszlása által okozott kapacitás eloszlásának köszönhetően a buszszint csillapítása által okozott, a busz hosszának figyelembe kell vennie a felhasznált átviteli közeg ellenállásának és kapacitási jellemzőinek eloszlását; Ugyanakkor, ha a nagysebességű busz használatának szintén kísérleteznie kell a busz megfelelő ellenállásának értékének meghatározására.
A CAN Controller megvalósításához kiválaszthatja a CAN CONTROLLED -t, amely integrálódik a System Master Chipbe, például az NXP LPC2000 mikrovezérlők sorozatát, vagy használhat a CAN Controller diszkrét alkatrészeit is, például az SJA1000 -et a CAN Transceivers megvalósításához , kiválaszthatja a CTM1050, a TJA1050 stb. jellemzők; Ugyanakkor, ha nagysebességű buszt használ, a kísérlet során is meg kell határoznia a busz megfelelő ellenállását. Ha a környezeti interferencia -zaj nagy, akkor hozzá kell adnia egy izolációs chipet a vezérlő és az adó -vevő között, vagy a CAN -adó integrált izolációs funkciójának használata. Érdemes megemlíteni, hogy az NXP új LPC11C24 mikrovezérlő chip nemcsak integrálja a CAN vezérlőt, hanem integrálja az A CAN Transceiver funkciót is, amely jó támogatást nyújt a CAN buszrendszerek gyors fejlesztéséhez. Ezenkívül a busz hosszának tényleges alkalmazása és a buszon lévő csomópontok száma szerint figyelembe kell venni az adó -vevő Chip átvitelének és fogadásának késleltetési idejét is.
A CAN illesztőprogram -réteg és az alkalmazásréteg esetében az illesztőprogram magában foglalja a CAN inicializálását (beleértve a hardver engedélyezését, az adatátviteli sebesség beállítását, a vezérlő üzemmód beállítását és az elfogadó szűrő -azonosító táblázat konfigurációját), a vételi/továbbítási illesztőprogramot és az interfész funkciókat biztosítja a felső réteghez, melyet El kell magyarázni, hogy az elfogadó szűrő -azonosító táblázat konfigurációjának a rendszer azonosítójának az alkalmazásréteg általi csoportosításán kell alapulnia; A CAN alkalmazásréteg adatcsomagolást hajt végre a buszon lévő csomópontok közötti adatok küldési/fogadási kapcsolata alapján. Can alkalmazásréteg az adatok küldése és fogadása szerint a buszon lévő csomópontok között a csomag -azonosító csoportosításhoz, az adatcsomagok küldése, az adatfeldolgozás és az alkalmazásréteg -biztonsági megfigyelés fogadása. Ezenkívül a leggyakrabban használt buszos felső réteg protokollok közé tartozik a Canopen, a DeviceNet és az ICAN.
2.
A kommunikációs folyamatban az egyik legfontosabb megoldandó kérdés az, hogy miként lehet elérni az adatok szinkronizálását a feladó és a vevő végein, azaz a vevő vége helyesen fogadhatja és elemezheti a feladó vége által küldött adatokat. Can buszprotokoll képes egyfajta aszinkron soros kommunikációs protokoll, amely az alapsávú kommunikációhoz tartozik, és szinkronizálása a magas szintű Data Link Control Protocol (HDLC) alapján valósul meg. Pontosabban, a CAN BUS protokoll szinkronizálását 3 szempontból érjük el, az alábbiakban leírtak szerint.
2.1 Paraméter beállítás
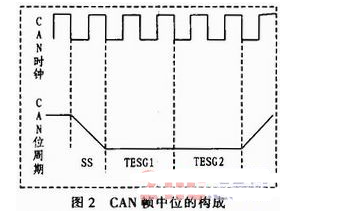
A kommunikáció mindkét oldala a szoftveren keresztül ugyanazt az adatátviteli sebességet állítja be, ugyanazt a fázis -beállítási szegmens hosszát, ugyanazt a szinkronizációs ugrási szélességet, a fenti három elem beállításán keresztül meghatározza a Can busz átviteli folyamatában lévő bit idő hosszát. valamint a mintavételi pont helyének, a bitszerkezetnek a 2. ábrán látható, a CAN órája az ábrán, amelyet a TQ idő protokolljában határozunk meg, amelyet egy külső óra vagy a frekvenciamegosztási megosztásán keresztül lehet elérni. A CPU perifériás órája. A CAN vezérlő alapvető órajelét a külső óra vagy a CPU perifériás óra frekvenciájának elosztásával kapjuk meg. Az SS-szegmens megfelel a kezdő szegmensnek, és a busz ugráló szélének ebben az időszakban kell bekövetkeznie, a TESG1 megfelel az átviteli szegmensnek, az 1. fázis-beállító szegmensnek, a TESG2 pedig a 2. fázis beállító szegmensnek, valamint a nagy- Speed busz, a vezérlőminták és megkülönbözteti a buszt a TESG1 és a TESG2 között.
2.2 Rögzített keretszerkezet
A protokoll egyértelműen meghatározza a rögzített keretszerkezetet, hogy megkönnyítse a CAN vezérlőt és az adó -vevőt a busz állapotának megfigyelésére, a CAN2 -ben. Választottbírósági tartomány, a standard keret a 11- bit azonosítóval, míg a meghosszabbított keretnek 29- bit azonosítója van, a specifikus szabvány Keret, kiterjesztett keret keretszerkezet.
2.3.3 Kemény szinkronizálás és újraszinkronizálás
2.3.1 Kemény szinkronizálás
Az úgynevezett kemény szinkronizálás azt jelenti, hogy a buszjáraton (azaz a buszszintet folyamatos recesszív bitként fejezik ki), miután a vezérlő felismeri a recesszív szintről a domináns szintre ugrást, ez azt jelenti, hogy ebben az időben ott van egy állomás a buszon, hogy elindítsa az adatok küldését, majd arra kényszerítse a CAN vezérlő bit állapotát, hogy szinkronizáljon a 2. ábrán bemutatott SS -szegmenssel, és ugyanakkor a bit óra ettől kezdve elkezdi beszámolni. (A CAN bit időt a felső szoftverréteg állítja be). A kemény szinkronizálást a keret meghatározásának kezdetéhez használják.
2.3.2 Újraszinkronizálás
A CAN buszprotokollban a bit-kitöltési mechanizmus alapján valósítást hajtanak végre. A HDLC protokollhoz hasonlóan a CAN keretszerkezetében, miután a keret elejétől a CRC szekvencia -bitig öt egymást követő bitet észlelnek, a Can Controller automatikusan beilleszti az ellenkező polaritást. A szinkronizálás az, hogy az adatátvitel során a CAN-vezérlő beállítja az 1. fázis beállító szegmenst és a 2. fázis beállító szegmenst azáltal, hogy felismeri a busz ugráló széle és a csomópont belső bit idő közötti különbséget, és a beállítási méretet a szinkronizálással programozzák. ugráló szélesség, és a beállítás mérete TQ -ban van beállítva. A konkrét beállítási szabály az, hogy az átviteli folyamatban a CAN vezérlő által észlelt busz ugráló széle a CAN vezérlő állítja be, ha az a csomópont belső SS -bit időtartamán belül helyezkedik el, akkor nincs szükség beállításra; Ha a Skip Edge a TESG1 szegmensben található, ez azt jelenti, hogy a buszon a buszon késés van a csomópont bit időhöz viszonyítva, akkor a CAN vezérlő meghosszabbítja a csomópont TESG1 bit időtartamát, és ha ha A késleltetési idő értéke (a t 0 érték) nagyobb, mint a szinkronizációs kihagyás szélessége, a meghosszabbítási idő a szinkronizációs átugorási szélesség értéke, különben a CAN vezérlő A csomópont meghosszabbítja a különbséget a busz bit ideje között; Ha az ugrási él a TESG2 szegmensben található, jelezve, hogy a buszon lévő kis idő túllép a csomópont bit időhöz képest, akkor a CAN vezérlő csökkenti a csomópont TESG2 bit időtartamát, akkor a konkrét beállítási szabályok hasonlóak, mint A TESG1 szegmensé.
3.
Az ipari Ethernet, az RS485 és más buszoktól eltérően, a CAN busz az adatokat a csomag -azonosítón keresztül küldi és fogadja, nem pedig a csomópont címen, azaz a CAN busz csomópontjainak nincs rögzített címe, ehelyett minden csomópontot át kell konfigurálni. szoftver egy azonosító táblával (a csomópont elfogadó szűrőegységében), és ha a buszon lévő adatcsomag azonosító száma létezik a csomópont azonosító táblájában, akkor a csomag sikeresen átadja a A csomópont elfogadó szűrőegységének elfogadása, és elküldik a felső szoftverfeldolgozó egységhez, és ennek megfelelően feldolgozzuk, különben a csomagot eldobják. Például, ha a buszon lévő A csomópont csomagot akar küldeni a B csomóponthoz, akkor a csomag azonosítójának számát a B csomópont azonosító táblájában kell elhelyezni. Hasonlóképpen, ha az A csomópont egy csomagot sugározni akar, akkor A csomag azonosító számát a busz összes többi csomópontjának azonosító tábláiban kell elhelyezni. Mint korábban említettük, az ID táblázatot szoftverrel konfigurálják, de az elfogadási szűrési funkciót az elfogadó szűrőn keresztül, a CAN vezérlő hardver egységén keresztül hajtják végre, így az elfogadás által okozott késleltetés a sebesség szempontjából csekély. Ezenkívül ennek a címmechanizmusnak az előnye, hogy a buszt alkalmazó rendszer nagyon rugalmas, azaz a hozzáadott vagy törölt új csomópontok nem befolyásolják a rendszer eredeti csomópontjai közötti kommunikációt.
Az alábbiakban az NXP LPC2478 chipjével integrált CAN -vezérlőt veszik fel példaként a CAN buszrendszer címkonfigurációs módszerének megadására. Amint az a 3. ábrán látható, először a buszon továbbítandó adatcsomagok szerint osztályozták, azaz a csomag azonosítóját és a megfelelő csomópont -tervezést, például a rendszerünkben főként a következő csomagok: lekérdezési csomagok, Vezérlőparancs -csomagok (beleértve a művelet és a paramétercsomagokat), a riasztási csomagok és a visszacsatolási paramétercsomagok, amelyek megfelelnek a lekérdezési csomagok csomópontjellemzőinek és a vezérlőparancs csomagoknak, elsősorban az egyes szolgaegységekhez küldött főtanács A riasztási adatcsomagok és a visszacsatolási paraméter -adatcsomagok elsősorban a rabszolga minden csomópont egységéből a főegység csomópontjába kerülnek. Ezután az egyes csomópontok elfogadó szűrőegysége az ID osztályozás szerint van konfigurálva, és az adott konfigurációs módszer a következő: Először is, a megfelelő elfogadó szűrő munkamódjainak konfigurálása a csomópont jellemzői szerint: Az OFF mód (nem fogadja a buszüzeneteket) , a bypass mód (az összes üzenet fogadása a buszon) és a normál munkamód (hardver szűrés). Ha a normál működési mód konfigurációja, akkor konfigurálnia kell a megfelelő elfogadó szűrő táblát (ID táblázat), azaz a csomópontnak meg kell kapnia a csomópont -vezérlő csomag -azonosító számát, hogy kitöltse a megfelelő ID táblázatot, És ez befejezi a Can Bus csomópont címelésének elosztását. Általánosságban elmondható, hogy az azonosító táblázat a következő négy területre oszlik: Tiszta szabványos keret -azonosító terület, a szabványos keretcsoport formátum -azonosító területe, a Tiszta Keret -formátum azonosító területe és a kiterjesztett keretcsoport formátum -azonosító területe. Közülük az explicit formátum egyetlen független azonosító azonosító, míg a csoport formátumú területe egymást követő azonosító azonosítóval rendelkezik.
4.
A buszválasztottbírósági eljárás arra utal, amikor a busz egynél több csomóponttal rendelkezik egyszerre, hogy elküldje az adatbusz -protokoll feldolgozási módszereit. A busz a nem pusztító választottbírósági mechanizmust használja, vagyis ha egyszerre egynél több csomópont a buszon, az adatok küldésére, egy magas prioritású csomagcsomó-választottbírósági győzelemmel, akkor továbbra is az adatok és az egyéb választottbírósági meghibásodási hibák küldését folytathatja A csomópont kilép a küldő állapotból, és fogadó csomóponttá alakul, más buszválasztási mechanizmusokkal (például a LAN CSMA -jával). (Összehasonlítva a többi buszválasztási mechanizmussal (pl. CSMA/CD of LAN), ez nem csak az elküldött adatokat nem pusztítja el, hanem az adatok küldésének késleltetését is okozja, amely a CAN buszok egyik előnye más buszokkal összehasonlítva más buszokkal összehasonlítva. , és elsősorban a Can Bus következő két jellemzője valósul meg: 1) A CAN busz vonala és jellemzői, azaz, amikor a buszon egynél több csomópont domináns és láthatatlan szintet küld egyszerre, a busz, a busz egyszerre. A szint a domináns szint. 2) A CAN BUS vonal és jellemzője, azaz, amikor a buszon egynél több csomópont egyidejűleg domináns és láthatatlan szintet küld, a buszszint megmutatja a domináns szintet. 2) A Can Controller a buszszint állapotát figyelemmel kíséri, még akkor is, ha az adatok küldése, azaz választottbírósági eljárás során, amikor a vezérlő láthatatlan szintet küld, de a buszt látható szintként észlel, a csomópont -választottbíróság meghibásodik, és a vevő csomóponthoz fordul.
5.
A CAN busz robusztusságát a csomópont és a buszcsomag biztonságának valós idejű észlelése és megfigyelése révén valósítják meg, emellett a CAN Bus erősen gátolja a külső interferenciajeleket differenciáljelek alkalmazásával. Kifejezetten az alábbiakban tárgyaljuk.
5.1 A busz hullámformájának valós idejű megfigyelése
A CAN Controller nemcsak a bekapcsolás után a buszon lévő más csomópontok által küldött adatcsomagokat nemcsak a buszon, hanem figyelemmel kíséri az adatcsomagok valós időben történő elküldése során elküldött adatokat, miután a hibák észlelése a helyén van, Padding -hibák, CRC hibák, formázási hibák vagy válaszhibák, a csomópont azon a hiba állapotán alapul, amelyben (hiba aktivált vagy hibát felismert állapotban) a megfelelő hibajelző elküldéséhez. Valójában úgy gondolom, hogy csak a hiba aktiválási webhelye küldi el az aktiválási hiba logót (azaz 6 egymást követő domináns bit, amelyet a hiba logó meghatározó karakterének 8 recesszív bitje követ) hatással lesz a buszra és a busz csomópontjaira, miközben a buszon lévő csomópontok, miközben a buszon lévő csomópontok és a csomópontok a csomópontokat, miközben A hibafelismerési állapotban lévő csomópont elküldi a hibafelismerési logót, amely valójában nincs hatással a buszra (a busz tétlen állapotával elküldött 6 recesszív szint ugyanaz).
5.2 A csomópont állapotának valós idejű megfigyelése a csomóponti jogosultságok meghatározásához
A csomópontok valós időben megváltoztatják állapotukat (hibával aktivált, hibás elismert vagy busz-off állapotot) a buszon küldött csomagok szerint. A hibával aktivált állapotban lévő csomópontok általában részt vesznek a buszos kommunikációban, és a hibás elismert egységek részt vesznek a buszkommunikációban, de 8 további implicit bit el kell küldenie, mielőtt a következő küldést megkezdenék. A buszon küldött csomagok esetében, amint az az 1. táblázatban látható, a 15- bit CRC szekvencia végrehajtja a kezdési bit, a választottbírósági mező, a vezérlőmező és az adatmező (ha van) megfigyelését, a fogadóhelyet generálja a csomag CRC sorrendjét ugyanazon algoritmus szerint, mint a küldő csomópont, amikor megkapja az adatokat, és összehasonlítja a vett CRC szekvenciával, ha más, akkor ez azt jelenti, hogy hiba van És a fogadó csomópont nem reagál a fogadó csomópontra, nem reagál a csomagra, és a küldő csomópont felismeri a válasz hibát, és elhelyezi a csomagot. Összegezve: a CAN Bus az adatkapcsolat rétegén és a fizikai rétegen keresztül magas adatbiztonsági és busz stabilitást ért el.
6. Következtetés
Az ISO11898 protokoll specifikációja alapján a papír elemzi a Can Bus csomópont szinkronizációs mechanizmusának, a csomópont cím mechanizmusának, a buszválasztási mechanizmusnak (azaz a buszkonfliktusok felbontási mechanizmusának) és a busz robusztusságának alapját, és ugyanabban a busz -választottbírósági mechanizmusnak, és ugyanabban a busz -robusztussággal, és ugyanabban Az idő röviden bevezeti a CAN busz alkalmazás jellemzőit és a busz rendszerrétegű szerkezetét, amikor azt a tényleges rendszerre alkalmazzák, ami nagyon fontos a A CAN BUS protokoll és a CAN BUS alkalmazása a tényleges rendszerre történő alkalmazásának mélyreható megértése. Ez egy útmutató a CAN BUS protokoll megértéséhez, valamint a CAN busz alkalmazásához az egyes mérnöki projektekre, valamint a buszrendszerek kutatására vagy fejlesztésére az adott követelményekhez.