


(I) CAN-busz jellemzői
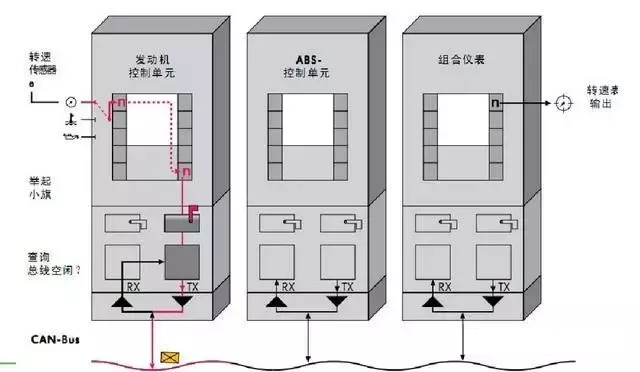
A CAN a Controller Area Network (CAN) rövidítése, amelyet a BOSCH, az autóelektronika fejlesztéséről és gyártásáról híres német cég fejlesztett ki, és végül nemzetközi szabvány lett (ISO11898). Ez az egyik legszélesebb körben használt terepi busz a világon. Észak-Amerikában és Nyugat-Európában a CAN-busz protokoll az autóipari számítógépes vezérlőrendszerek és a beágyazott ipari vezérlőhálózatok szabványos buszává vált, és a J1939 protokollt kifejezetten nagy teherautók és nehézgépjárművek számára fejlesztették ki, CAN-protokollként. Az elmúlt években nagy hangsúlyt kapott a nagy megbízhatóság és a jó hibaészlelési képesség, és széles körben használják autóipari számítógépes vezérlőrendszerekben és ipari környezetben, ahol zord környezeti hőmérséklet, erős elektromágneses sugárzás és magas vibráció jellemzi.
Jellemzők:
Nagy átviteli távolság (akár 10 km) és gyors átviteli sebesség (akár 1 MHz bps);
Egyetlen busz akár 110 csomópontot is csatlakoztathat, és a csomópontok száma egyszerűen bővíthető;
Több-főstruktúra, minden csomópont azonos állapota, kényelmes regionális hálózat, magas buszkihasználtság;
Magas, valós idejű, roncsolásmentes-busz arbitrációs technológia, magas prioritású csomópontok késedelem nélkül;
Az Error CAN csomópontok automatikusan leállnak és megszakítják a kapcsolatot a busszal anélkül, hogy befolyásolnák a busz kommunikációját;
Az üzenet egy rövid keretszerkezet és hardveres CRC ellenőrző összeg, az interferencia valószínűsége kicsi, az adatok hibaaránya rendkívül alacsony;
Automatikusan észleli, hogy az üzenet elküldése sikeres volt-e vagy sem, és a hardver automatikusan újraküldheti, így az átviteli megbízhatóság nagyon magas;
Hardveres üzenetszűrő funkció, csak a szükséges információkat kapja meg, csökkenti a cpu terheit, egyszerűsíti a szoftver előkészítését;
(II) RS485 busz jellemzői
Az RS-485 fél-duplex üzemmódot alkalmaz, és támogatja a többpontos adatkommunikációt. Az rs-485 buszhálózati topológia általában a terminálillesztő busztípus szerkezetét alkalmazza. Ez azt jelenti, hogy egy busz az egyes csomópontok sorba kapcsolására szolgál, és nem támogatja a gyűrűs vagy csillaghálózatot. Az rs-485 kiegyensúlyozott átvitelt és differenciális vételt tesz lehetővé, így képes elnyomni a közös módú interferenciát. Ráadásul a busz adó-vevő nagy érzékenységű, akár 200mv feszültséget is képes érzékelni, így az átviteli jel kilométeren túl is helyreállítható. Egyes RS-485 adó-vevők úgy módosítják a bemeneti impedanciát, hogy akár nyolcszor annyi csomópontot lehessen csatlakoztatni ugyanahhoz a buszhoz. Az RS-485 leggyakoribb alkalmazása a programozható logikai vezérlőkön belüli kommunikáció ipari környezetben.
RS-485 elektromos jellemzői: a két vonal közötti feszültségkülönbség ± (2-6) V között van, így az interfész jelszintje csökken, nem könnyű megsérteni a chip interfész áramkörét, és a szint kompatibilis a TTL szinttel, kényelmes lehet TTL áramkörökkel csatlakoztatni;
Az RS-485 maximális adatátviteli sebessége 10 Mbps;
Az RS-485 interfész a kiegyensúlyozott illesztőprogram és a differenciál vevő kombinációja, az anti-általános-módú szárítási képesség fokozása, azaz jó zajmentes interferencia;
Az RS{11}}485 interfész maximális átviteli távolsága szabványosítva 4000 láb, de a gyakorlatban akár 3000 m is lehet. Az RS-485 interfész akár 128 adó-vevő csatlakoztatását teszi lehetővé a buszon. Az RS-485 interfész maximum 128 adó-vevő csatlakoztatását teszi lehetővé a buszra, azaz többállomásos, de az RS-485 buszon egyszerre csak egy adó tud továbbítani;
Az RS-485 interfész jól ellenáll a zajos interferenciának, nagy átviteli távolsággal és többállomásos képességgel rendelkezik, valamint egyéb előnyök miatt előnyben részesített soros interfész;
Az RS485 interfész fél-duplex hálózatból áll, általában csak két összekötő vezeték, az interfész árnyékolt, csavart érpárú átvitel.
(III) CAN busz és RS485 busz alkalmazások
Régebben a PC és az okoseszközök kommunikációja RS232, RS485, Ethernet és egyéb módszerek segítségével, elsősorban az eszköz interfész specifikációitól függően. De az RS232, RS485 csak a fizikai médiaréteg és a kapcsolati réteg kommunikációját tudja képviselni, ha kétirányú adathozzáférést szeretne elérni, akkor saját kommunikációs alkalmazásokat kell írnia, de ennek a programnak a nagy része nem tud megfelelni az ISO/OSI specifikációnak, csak egyetlen funkciót tud elérni, egyetlen típusú berendezés esetén a program nem rendelkezik az általánosságokkal.
Az RS232-es vagy RS485-ös eszközökben eszközök hálózatába, ha az eszközök száma több mint 2, akkor kommunikációs médiumként RS485-öt kell használni, az RS485-ös hálózati berendezés az információval csak a "fő (Master)" eszközön keresztül valósítható meg, a fő eszköz általában egy PC, és ez az eszköz Ez a fő eszköz általában csak egy mester, és ez a fajta eszköz csak a számítógép létezését teszi lehetővé. (Slave) eszközökről. A Fieldbus technológia az ISO/OSI modellen alapul, komplett szoftvertámogatási rendszerrel a buszvezérlés, konfliktusészlelés, kapcsolatkarbantartás és egyéb problémák megoldására. A terepibusz-eszközök automatikusan hálózatot alkotnak, nincsenek master/slave eszközök, és nem engedélyezik több master létezését. Ugyanazon a szinten a különböző gyártók termékei felcserélhetők, az eszközök egymással átjárhatók.
Manapság számos buszformátum létezik, milyen jellemzői vannak a CAN-nak a többi buszhoz képest? Először is, hasonlítsa össze az ismerős 485-ös buszt, a 485-ös busz csak egy szintszabvány, nem új protokoll, a 232-es pedig majdnem ugyanaz, persze, szóval ez nem túl helyénvaló, de segít megérteni.
(IV) CAN busz PK RS485 busz
A CAN (Controller Area Network) a terepibusz-kategóriába tartozik, hatékonyan támogatja a soros kommunikációs hálózat elosztott vezérlését vagy valós idejű{0}}vezérlését. A jelenlegi R vonalon alapuló RS-485 elosztott vezérlőrendszerhez képest a CAN buszra épülő elosztott vezérlőrendszer nyilvánvaló fölényben van a következő szempontok szerint:
(1) A CAN-vezérlő több-master módban működik, a hálózat minden egyes csomópontja a busz hozzáférési prioritásán alapulhat (az üzenetazonosítótól függően), veszteségmentes bitstruktúrát használva a bit-a-bit arbitration metódusával versengve az adatok buszra küldéséért, és a CAN-protokoll eltörölte az adatkódolást és a kommunikációt, az állomás címének kódolása helyett. A csomópontok ugyanazt az adatot egyszerre fogadják, ezek a tulajdonságok teszik a CAN buszt a Ezek a funkciók valós idejűvé teszik a CAN busz hálózat csomópontjai közötti adatkommunikációt-, és könnyen kialakítható redundáns struktúra a rendszer megbízhatóságának és a rendszer rugalmasságának javítása érdekében. Az RS-485 használata csak mester-szolga szerkezetű rendszert alkothat, a kommunikációs módot pedig csak a mesterállomás lekérdezéseként tudja végrehajtani, így a rendszer valós idejűsége és megbízhatósága gyenge.
(2) A CAN busz a 82C250 CAN vezérlő interfész chip két CANH és CANL kimenetén keresztül csatlakozik a fizikai buszhoz, és a CANH terminál állapota csak magas vagy felfüggesztett, a CANL terminál pedig csak alacsony vagy felfüggesztett lehet. Ez biztosítja, hogy ne legyen olyan jelenség, mint az RS-485 hálózatban, amikor a rendszerben hiba van, és egyszerre több csomópont küld adatokat a buszra, aminek következtében a busz rövidzárlatot mutat be, így károsít néhány csomópontot. És a CAN csomópont súlyos hibák esetén automatikus leállítási kimeneti funkcióval, annak érdekében, hogy a busz a többi csomóponton a műveletet ne érintse, így biztosítható, hogy ne legyen jelenség a hálózatban, az egyes csomópontok miatt problémák merülnek fel, a busz „patthelyzet” állapotba hozása.
(3) A CAN tökéletes kommunikációs protokollal rendelkezik, megvalósítható a CAN vezérlő chippel és annak interfész chipjével, ami nagyban csökkenti a rendszerfejlesztés nehézségeit, lerövidíti a fejlesztési ciklust, ezek csak az RS-485 elektromos protokollok nem hasonlíthatók össze.