


Ha liftben lovagol, akkor határozottan az egyik emeletről a másikra akar eljutni simán és biztonságosan. A lift meghajtóban a kifinomult mozgásvezérlés lehetővé teszi a lift számára, hogy megálljon egy megadott helyzetben, és simán lassuljon, amíg a teljes leállításra nem kerül. A kifinomult mozgásvezérlés hiánya miatt a lift tévesen megállhat a padlók között, ami miatt a lift versenyző szédülhet, kellemetlennek vagy nem biztonságosnak érzi magát.
A robotok, a számítógépes numerikus vezérlő (CNC) gépek és a gyári automatizálási berendezések mind pontos helyzetszabályozást igényelnek a szervo meghajtókon keresztül, és sok esetben pontos sebességszabályozást igényelnek a termékek megfelelő előállításához és a munkafolyamat fenntartásához.
Az ipari meghajtók sok szempontja fontos a precíziós mozgásvezérlés elérésében, amely három alapvető alrendszert foglal magában a valós idejű ellenőrzési tervezés során, nevezetesen az érzékelés, a feldolgozás és a vezetés. Ez a cikk az egyes alrendszereket támogató technológiák példáit tárgyalja.
Érzékelés
A precíziós mozgásvezérlés nem valósítható meg precíziós helyzet és sebességérzékelés nélkül. Az érzékelés magában foglalhatja a motor tengelyének szöghelyzetét és a sebességérzékelést vagy a szállítószalag lineáris helyzetét és a sebességérzékelést. A tervezők gyakran növekményes optikai kódolókat használnak, több száz -ezer résidővel, forradalmonként, hogy érzékeljék a helyzetet és a sebességet. Ezeket a kódolókat általában a mikrovezérlőkhöz (MCU) csatlakoztatják a kvadraturális kódolt impulzusok (QEP) segítségével, és ezért QEP interfész képességet igényelnek.
Az abszolút kódolók ezzel szemben szignifikánsan pontosabbak, általában forradalomonként több résidővel rendelkeznek, és pontossággal vannak felszerelve, hogy abszolút szöghelyzetet biztosítsanak. Az érzékelt helyzetet digitális reprezentációvá alakítják, és egy standard protokoll szerint kódolják. Az ilyen protokollok példái a Tamagawa T-formátuma és az IC-Haus GmbH kétirányú soros szinkronizációja (BISS) C. Korábban egy mezőprogramozható kapu tömbre (FPGA) is lenne szükség egy ilyen kódolóval való kapcsolódáshoz, de egyre több MCU-ra is szükséged Most kapja meg ezt a képességet (amint az az alábbi 1. ábrán látható). Mivel a T-formátum és a BISS C protokollok gyakran különböznek a népszerű kommunikációs portok vagy interfészek, például a soros perifériás interfész (SPI), az univerzális aszinkron vevőkészítő (UART) vagy a vezérlő terület hálózatának (CAN) támogatásától, amelyek gyakoriak A legtöbb MCU, gyakran testreszabható logikai blokkokra vagy védett feldolgozó egységekre van szükség.
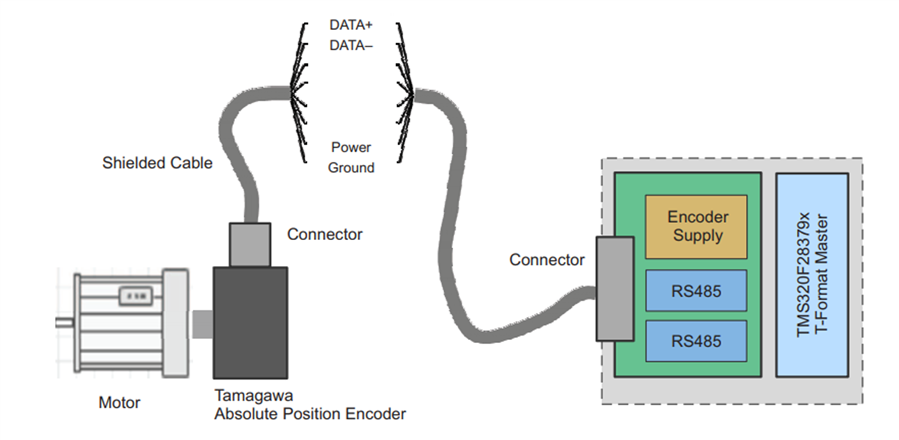
Az abszolút kódolók elektromágneses vagy feloldószerű áramkörökön alapulhatnak, amelyek megkövetelik a szinuszos elektromos jelek pontos mérését. Ezért a pontosságú működési erősítők és a feszültség referenciái szintén fontosak. A motor és a mozgásvezérlés mindig pontos motoráramot és feszültség észlelését igényli, különösen, ha érzéketlen vezérlőt használnak. A gyakori oldatok az inline és az inverter hídkar alacsony oldali detektálása izolált/nem izolált erősítők és illesztőprogramok segítségével integrált alacsony oldalú áramdetektálással.
Feldolgozás
A mozgásvezérlő profilok és algoritmusok végrehajtása a precíziós mozgásvezérlő rendszerekben nagy számítási teljesítményű MCU -kat igényel, amelyek jellemzően 32- bitszó hossza natív 64- bit lebegőpontos támogatás a szükséges pontosság és pontosság biztosítása érdekében - Sok MCU -nak van hardvergáz -pedálja, mivel az algoritmusok erősen támaszkodnak a trigonometrikus, logaritmikus és exponenciális matematikára.
Tekintettel a kontroll alatti mozgási tengelyek számára vagy a kontroll hurkok számára, a tervezők gyakran használnak többcentrális processzor (CPU) architektúrát vagy CPU-szerű párhuzamos gázpedálokat. Több CPU -t is figyelembe lehet venni a további felügyeleti és kommunikációs feladatokra is.
Valós idejű ellenőrzési alkalmazásként a teljes jellánc teljes késleltetése (azaz az áram, a feszültség, a helyzet és a sebességmérések összegyűjtésétől a kontroll kimenetek frissítéséig) közvetlen hatással van a vezérlési teljesítményre , és ezért a pontosságról. Egyes MCU-knak olyan chip analóg-összehasonlítói vannak, amelyek közvetlenül képesek kontroll műveleteket generálni, jelentősen csökkentve a késés és a CPU terhelését. A gyors megszakítás válasz, valamint a terepmegtakarítás és a gyógyulás szintén fontos.
A magas feldolgozási teljesítmény nem elég. A mozgásvezérlő MCU-knak olyan általános célú kontroll perifériákkal is kell rendelkezniük, mint a 12- és a 16- bit analóg-digitális konverterek, QEP interfészek, nagy felbontású élek és impulzusszélességű moduláció (PWM PWM ) kimenetek. Szükség van az egyéni logika és időzítés megvalósításának képességére is.
Annak érdekében, hogy a tervezők gyorsabban felálljanak és futtassák a tervüket, az MCU és a Motor Driver beszállítói motoros és mozgásvezérlő algoritmusokat kínálnak, beleértve az alapvető algoritmusokat, például az érzékszervi megfigyelőket és a szoftverkönyvtárakat, valamint a teljes vezérlési kódot GUI konfigurálhatósággal.

MCUS ipari meghajtókhoz
Sofőrök
Az energiaeszközöknek és a járművezetőknek a kívánt vezérlési műveletet kell biztosítaniuk, általában PWM formájában, ahol a vámciklus a műveletet képviseli. Fontos a PWM impulzusok pontos vezérlése, ami azt jelenti, hogy a vezetőnek a lehető legkisebb időzítési eltérést kell biztosítania a szükséges hajtásintenzitásnak; Az elektromos készüléknek pontosan a kívánt időpontban be- és kikapcsolnia kell. Az ilyen járművezetők manapság könnyen elérhetők, olyan további funkciókkal, mint a túláram és a termikus védelem. Az új, széles sávú tápegységek biztosítják a gyors és pontos bekapcsolási és kikapcsolási időzítést. A széles sávos készülékek gyors kapcsolási sebessége és alacsony váltási vesztesége lehetővé teszi a gyors vezérlőhurkokat is a javított stabilitás és teljesítmény érdekében.
A pontosság mellett sok alkalmazás olyan motorvezérlő terveket igényel, amelyek elég kompaktak ahhoz, hogy az integrált áramérzékelő és tápegység modulokkal rendelkező illesztőprogramokat felhasználhassák.
Következtetés
A precíziós mozgásvezérlés kritikus jelentőségű az ipari meghajtók számára. A műszaki megoldások a valós idejű vezérlési tervek alapjául szolgáló mindhárom alrendszert, az érzékelést, a feldolgozást és a működtetést célozzák meg, és célja a precíziós mozgásvezérlés lehetővé tétele.