


Az ipari mozgásvezérlés az inverter-alapú ventilátorok vagy szivattyúk vezérlésétől a gyári automatizálásig terjedő alkalmazások széles skáláját fedi le, a fejlett automatizálási alkalmazásokig, például a robotikáig, amelyek összetett szervóvezérlőkkel rendelkeznek. Ezeknek a rendszereknek sok változó észlelése és visszajelzése szükséges, például motoros tekercselő áram vagy feszültség, egyenáramú buszáram vagy feszültség, rotor helyzet és sebesség. A változók kiválasztása és a szükséges mérési pontosság a vég-alkalmazási követelményektől, a rendszer architektúrájától, a célrendszer költségeitől vagy a rendszer komplexitásától, valamint más szempontoktól, például hozzáadott értéketől függ, mint például a feltételek megfigyelése. Mivel a motorok állítólag a világ energiájának 40% -át fogyasztják, a nemzetközi előírások növelték a rendszer hatékonyságára összpontosítást az ipari mozgási alkalmazások során, növelve ezen változók, különösen az áram és a feszültség fontosságát.
Ez a cikk az áram- és feszültség -észlelésre összpontosít a motoros vezérlő jellánc topológiáiban, a motor teljesítmény -besorolása, a rendszer teljesítménykövetelményei és a végső alkalmazások alapján. Ebben az esetben a motorvezérlő jelzánc megvalósítása az érzékelő kiválasztásától, az aktuális izolálási követelményektől, az analóg-digitális konverter (ADC) kiválasztásától, a rendszerintegrációtól, valamint a rendszerteljesítmény és a talaj particionálásától függően változik.
Ipari meghajtó alkalmazások tartománya
A motorvezérlő alkalmazások az egyszerű inverterektől a komplex szervo meghajtókig terjednek, de mindegyik tartalmazza a motorvezérlő rendszereket, amelyek tápegységeket és processzorokat hajtanak végre, amelyek az impulzus szélességmodulátor (PWM) modulokat hajtják végre, eltérő észlelési és visszajelzéssel. Az alkalmazások tartományának egyszerűsített nézete az 1. ábrán látható, amely szemlélteti azokat a rendszereket, amelyek egyre összetettebbé válnak, amikor az egyik balról jobbra mozog, az egyszerű vezérlőrendszerektől, például a szivattyúktól, a ventilátoroktól és a kompresszorokig, azokig, amelyek pontos visszajelzés nélkül megvalósíthatók, csak egyszerű mikroprocesszorok felhasználásával. Ahogy a rendszer bonyolultsága a spektrum felső vége felé növekszik, a komplex vezérlőrendszerek pontos visszacsatolást és gyors kommunikációs interfészeket igényelnek. Példa erre az indukció vagy az állandó mágnesmotorok érzékelői vagy érzékelő nélküli vektorvezérlése, valamint a hatékonyságra tervezett nagy teljesítményű ipari meghajtók-például a nagy szivattyúk, ventilátorok és kompresszorok az 1. ábrán. Ahogy a rendszerek összetettebbé válnak, a változók érzékelése és visszajelzése egyre fontosabbá válik.
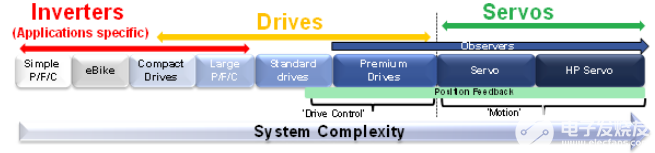
1. ábra: Az ipari meghajtó alkalmazások megismerése.
Drive architektúra - Rendszerválasztás
Számos kihívás van a rendszerek megtervezésében az ipari mozgásvezérlés széles skálájának kezelésére. Az általános célú motorvezérlő jelláncot a 2. ábra mutatja.
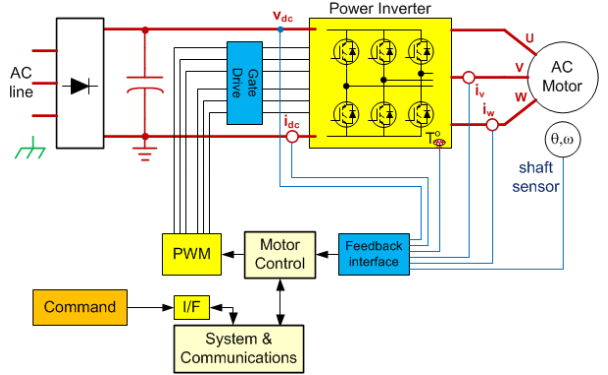
2. ábra. Általános motoros vezérlő jellánc
A legfontosabb kérdés az izolálási követelmények, amelyek gyakran jelentősen befolyásolják a végső áramkör topológiáját és építészetét. Két kulcsfontosságú tényezőt kell figyelembe venni: miért izolál és hol izolál.
A szükséges elszigeteltség osztályozását az előbbi határozza meg. A követelmények lehetnek nagyfeszültségű biztonsági elszigeteltség (SELV), hogy megvédjék az ember által létrehozott áramütést, vagy a nem halálos feszültségek közötti szintváltozáshoz vagy az adatok integritásának és a zajcsökkentési célokhoz történő elszigeteltséghez. Az elszigeteltség helyét általában a várt rendszer teljesítménye határozza meg. A motorvezérlés általában szigorúan elektromosan zajos környezet, és a tervek általában több száz voltos nagy, közös üzemmódú feszültséggel találkoznak, esetleg 20 kHz-es frekvenciákon váltva, nagyon magas tranziens DV/DT emelkedési idővel. Ezért gyakori, hogy elkülönítik a teljesítményszakaszot a vezérlési szakaszból, mind a nagy teljesítményű rendszerekben, mind azokban a rendszerekben, ahol a nagy teljesítmény eredendően zajos. Függetlenül attól, hogy a formatervezés alkalmaz-e egy processzorot vagy kettős-processzor megközelítést, szintén befolyásolja-e az elszigetelt helyét. Az alacsonyabb energiafogyasztással rendelkező alacsonyabb teljesítményrendszerekben az elszigeteltség általában a digitális kommunikációs felületen van, ami azt jelenti, hogy az energia- és vezérlő szakaszok azonos potenciállal rendelkeznek. Az alacsony kategóriájú rendszerek alacsonyabb sávszélességű kommunikációs interfészekkel rendelkeznek az izoláláshoz. Hagyományosan, a kommunikációs interfészek elkülönítése a csúcskategóriás rendszerekben a nagy sávszélesség és a hagyományos izolációs technikák által megkövetelt korlátozások miatt kihívást jelentett, ám ez a mágnesesen izolált CAN és az RS -485 Transceiver termékek megjelenésével változik.
A nagyteljesítményű, zárt hurkú motorvezérlő kialakítás két kulcsfontosságú eleme a PWM modulátor kimenete és a motoros fázisáram-visszacsatolás. A 3A. És a 3B. Ábra azt szemlélteti, hogy hol van szükség biztonságos elszigetelésre, attól függően, hogy az ellenőrzési szakasz ugyanolyan potenciállal rendelkezik, mint a teljesítmény szakasz, vagy a földre hivatkoznak. Mindkét esetben szükség van a csúcskategóriás kapu -vezető és az áramdetektáló csomópontok izolálására, de az elszigetelés különböző szintjein - a 3a. Ábrán csak ezeknek a csomópontoknak a funkcionális izolálására van szükség, míg a 3B. Ábra a fizikai biztonság (azaz áram) elkülönítése kritikus.
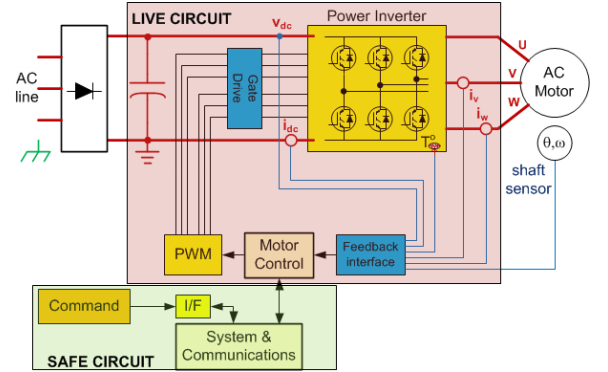
3a. Ábra. Vezérlési szakasz a teljesítményszakaszos referenciaként
Mérési technikák és topológiák az áram és a feszültség észlelésére
A jellánc megvalósítása az áram- és feszültségdetektáláshoz a transzducer kiválasztásától, az aktuális izolációs követelményektől, az ADC kiválasztásától és a rendszerintegrációtól, valamint a rendszer teljesítményétől és a földi particionálástól függően változhat, a korábban leírtak szerint. A jel kondicionálásának megvalósítása a nagy hűségmérésekhez nem könnyű feladat. Például kihívást jelent a kis jelek visszanyerése vagy a digitális jelek továbbítása az ilyen zajos környezetben, míg az analóg jelek izolálása még nagyobb kihívást jelent. Sok esetben a jel izolációs áramkörök olyan fáziskéséseket vezetnek be, amelyek korlátozhatják a rendszer dinamikus teljesítményét. A fázisáram -észlelés különösen kihívást jelent, mivel ez a csomópont ugyanahhoz az áramköri csomóponthoz van csatlakoztatva, mint a kapu -meghajtó kimenete a teljesítmény szakaszának (inverter modul) közepén, és ezért ugyanazok a követelmények vannak a feszültség és a kapcsoló tranziensek izolálása szempontjából. A Mérési jellánc (technológia, jel kondicionálás és ADC) meghatározása a motorvezérlő rendszerben három kulcsfontosságú tényezőtől függ:
A rendszer pontja vagy csomópontja, mivel ez meghatározza, hogy mit kell mérni.
A motor teljesítményszintje és az ebből eredő érzékelő kiválasztása - függetlenül attól, hogy eredendően elkülönített vagy sem. Az érzékelő megválasztása jelentős hatással van az ADC megválasztására, ideértve a konverter architektúráját, a funkcionalitást és az analóg bemeneti tartományt.
A végső alkalmazás. Ez elősegítheti a nagy felbontás, nagy pontosság vagy sebesség szükségességét a detektálási jelláncban. Például, az érzékelhetetlen vezérlés megvalósítása a szélesebb sebességtartományban több mérést igényel, gyakrabban és nagyobb pontossággal. A végső alkalmazás befolyásolja az ADC funkciók szükségességét is. Például a többtengelyes vezérléshez magasabb csatornaszám-ADC-t igényelhet.
Áram- és feszültségérzékelők
A motorvezérlésben használt leggyakoribb áramérzékelők a sönt ellenállások, a Hall Effect (HE) érzékelők és az áramtranszformátorok (CTS). Noha a shunt ellenállások nem biztosítják az elszigeteltséget és a veszteségeket magasabb áramoknál, ezek az összes érzékelő leglassabbak, a legalacsonyabbak, és mind AC, mind DC mérésekhez alkalmasak. A shunt teljesítményveszteségének korlátozásához szükséges csökkentett jelszint általában a shunt alkalmazásokat 50 a vagy annál kevesebbre korlátozza. A CT és a HE érzékelők olyan velejáró elszigeteltséget biztosítanak, amely lehetővé teszi számukra a nagy áramú rendszerek kiszolgálását, de mivel az érzékelőknek rossz a kezdeti pontossága vagy a hőmérsékleti tartományok rossz pontossága, azok költségesebbek, és kevésbé pontosak olyan megoldást eredményeznek, mint amit a shunt ellenállással lehet elérni.
Motoráram -mérési helyek és topológiák
Az érzékelő típusán kívül számos motoráram -mérési csomópont áll rendelkezésre. Az átlagos egyenáramú busz áramot vezérlési célokra lehet használni, de fejlettebb meghajtókban a motoros tekercselő áramot használják a fő visszacsatolási változóként. A közvetlen fázisú tekercselési áram mérése ideális a nagy teljesítményű rendszerekhez. A kanyargós áramok azonban közvetett módon mérhetők minden alsó inverter ágban vagy egyetlen shuntban a DC buszon. Ezeknek a módszereknek az az előnye, hogy a shunt jeleket mind a tápegységre utalják, de a tekercselő áramot a DC -kapcsolatból a minták szinkronizálásához a PWM kapcsolókhoz szinkronizálják. Közvetlen fázisú tekercselési áramméréseket lehet elvégezni a fenti áramdetektálási technikák bármelyikével, de a söntállósági jelet el kell különíteni. A nagy, közös módú erősítő funkcionális izolációt biztosíthat, de az emberi biztonság elkülönítését izolációs erősítővel vagy izolációs modulátorral kell biztosítani.
A 4. ábra a fent leírt különféle visszacsatolási lehetőségeket mutatja. Noha ezeknek a lehetőségeknek csak az egyikére van szükség a vezérlési visszacsatoláshoz, a DC busz áramjele a védelem tartalék jeleként használható.
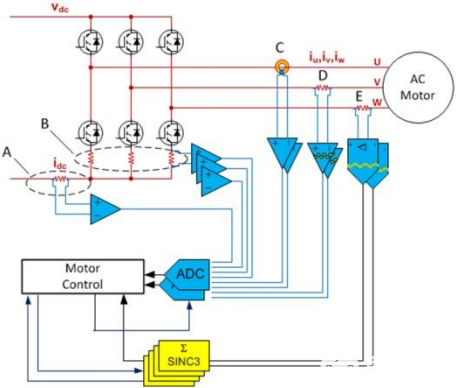
4. ábra. Elszigetelt és nem izolált motoros visszajelzés
Mint korábban említettük, a rendszer teljesítménye és a földi particionálás meghatározza a szükséges elszigeteltségi osztályozást, és így mely visszajelzési lehetőségek megfelelőek. A rendszercél teljesítménye befolyásolja az érzékelő vagy a mérési technika megválasztását is. Számos konfiguráció valósítható meg a teljesítménytartományon belül.
Példa az alacsonyabb teljesítményre: Teljesítmény- és vezérlési szakaszok a közös potenciálról, az A vagy B észlelési lehetőségekről
A lábszárítás használata az egyik leggazdaságosabbtekercschniques a motoráram mérésére. Ebben a példában, ahol a Power Stage ugyanazt a potenciát osztjatiAL, mint a vezérlési szakasz, nincs olyan általános mód, amellyel kezelni kell, és az A vagy B opció kimenetei közvetlenül csatlakozhatnak a jelkondicionáló áramkörhez és az ADC -hez. Az ilyen típusú topológia általában alacsony teljesítményű és alacsony PE -ben találhatóRFOrmeance rendszer az ADC -vel beágyazva a mikroprocesszorba.
Magasabb teljesítményű példa: A Földhez kapcsolódó vezérlési szakasz, C, D vagy E érzékelési lehetőség
Ebben a példában az emberi biztonság elszigetelésére van szükség. A C, D és E érzékelési lehetőségek mind lehetségesek. Az E lehetőség biztosítja a legmagasabb minőségű FEATB -tACK mindhárom lehetőség közül, és mivel magasabb teljesítményrendszer, valószínű, hogy van egyFPGAvagy más feldolgozási forma a rendszerben, amely biztosítja a digitális szűrőt az izolált modulátor jelhez. A C opció ADC -választása, az izolált érzékelő (valószínűleg zárt hurok He) hagyományosan diszkrét lenne, hogy a beágyazott ADC -kínálatnál a mai napig nagyobb teljesítményt érjen el. A D opció egy izolált erősítő ebben a konfigurációban, Vs.A Common módú erősítő, mivel a biztonsági elszigeteltség szükséges. Az izolált erősítő korlátozza a teljesítményt, így elegendő lehet a beágyazott ADC -megoldás. Ez biztosítja a legalacsonyabb hűségáram -visszajelzést a C vagy az E opciókhoz képest, és bár a beágyazott ADC -t "szabadnak" lehet tekinteni, és az izolált erősítőnek potenciálisan "olcsó", a megvalósítás általában további összetevőket igényel az eltolás kompenzációjához és a szintváltozáshoz az ADC bemeneti tartományának megfelelőségéhez, növelve az általános jellánc költségeit.
Számos topológiát lehet használni a motorvezérlés kialakításában a motoráram érzékelésére sok factoRSfontolóra venni, mint például a költség-, teljesítményszint és a teljesítményszint. A legtöbb rendszertervező egyik legfontosabb célja az aktuális Sense -visszajelzés javítása a hatékonyság javítása érdekében a költségcélokon belül. A magasabb szintű alkalmazások esetében az aktuális visszacsatolás kritikus jelentőségű más rendszer teljesítménymutatók, például dinamikus válasz, akusztikus zaj vagy nyomatékhullám, nem csak a hatékonyság szempontjából. Nyilvánvaló, hogy a teljesítmény folytonossága alacsony és magas ACROSs a különféle topológiák avAILable és ezt durván leképezik az 5. ábrán, amely szemlélteti mind az alacsonyabb energiát, mind a magasabb energiát.
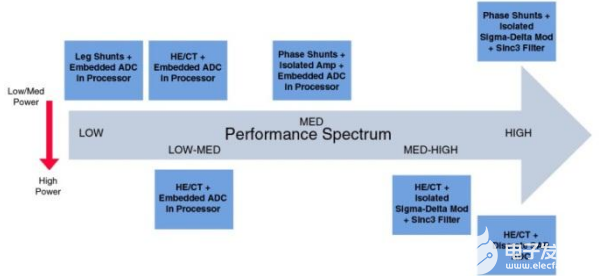
5. ábra. Jelenlegi detektálási topológia teljesítménytartománya
Célok, igények és ebből fakadó trendek a motorvezérlő rendszer tervezői számára: A HE érzékelőkről az ellenállásokra vándorolnak
Az izolált Sigma-Delta modulátorokhoz kapcsolódó sönt ellenállások biztosítják a legmagasabb minőségű visszajelzést, ahol az aktuális szint elég alacsony a shunt használatához. A rendszertervezők körében jelentős tendencia mutatkozik a HE érzékelőkről az ellenállókba történő áttelepítésre, és egy másik tendencia az izolált modulátor megközelítésre való áttéréshez, nem pedig egy izolált erősítő megközelítéshez. Csak az érzékelő cseréje csökkenti az anyagszámla (BOM) és a PCB beillesztési költségeit, és javítja az érzékelő pontosságát. A shunt ellenállások nem érzékenyek a mágneses mezőkre vagy a mechanikus rezgésekre. Gyakran a rendszertervezők, akik a HE érzékelőket a shunt-ellenállókkal helyettesítik, választhatják az izolációs erősítőt, és továbbra is használhatják a HE érzékelő-alapú tervekben használt ADC-t, hogy korlátozzák a jellánc variációjának szintjét. Mint azonban korábban említettük, az izolációs erősítő teljesítménye korlátozott lesz, függetlenül az ADC teljesítményétől.
Az izolációs erősítő és az ADC további cseréje egy izolált Sigma-Delta modulátorral kiküszöböli a teljesítmény szűk keresztmetszetét, és jelentősen javítja a formatervezést, általában a 9- -ről 10- bitminőség-visszajelzésre változtatja a 12- bitszintekről. Az analóg túláram-védelem (OCP) áramkörök szintén kiküszöbölhetők, mivel a Sigma-Delta modulátor kimeneteinek feldolgozásához szükséges digitális szűrők szintén konfigurálhatók a gyors OCP hurkok engedélyezésére. Ezért bármely BOM elemzésnek nemcsak az izolációs erősítőket, a nyers ADC-ket és a köztük lévő jelkondicionálást kell tartalmaznia, hanem az OCP eszközöket is, amelyeket kiküszöbölhetünk. Az AD7401A izolált σ-δ modulátor az ADI-tengelykapcsoló-technológián alapul, és differenciális bemeneti tartományban ± 250 mV (± 320 mV teljes skála jellemzően használható. Az analóg bemeneteket az analóg modulátor folyamatosan mintába veszi, és a bemeneti információkat a digitális kimeneti adatfolyamban legfeljebb 20 MHz -es sűrűséggel tartalmazzák. A nyers információkat megfelelő digitális szűrővel lehet rekonstruálni, általában a SINC.®3 -at a precíziós árammérésekhez. Mivel a konverziós teljesítmény sávszélesség vagy szűrőbank késleltetése ellen forgalmazható, a durvabb, gyorsabb szűrők gyors válasz OCP -t biztosíthatnak 2 μs -os sorrendben, ideálisak az IGBT -védelemhez.
SHunt ellenállás méretének csökkentése szükséges
A jelmérési oldalról van néhány kulcsfontosságú kihívás a shunt ellenállás kiválasztásában, mivel kompromisszum van az érzékenység és az energiafogyasztás között. A nagyobb ellenállási értékek biztosítják, hogy a Sigma-Delta modulátor teljes tartományát vagy a lehető legtöbb analóg bemeneti tartományt használják, ezáltal maximalizálva a dinamikus tartományt. A nagyobb ellenállási értékek azonban a feszültségcsökkenést és csökkentett hatékonyságot eredményeznek az i2 ellenállás × R vesztesége miatt. A nemlinearitás elérése az önmelegítő hatások révén szintén kihívást jelenthet, ha nagyobb ellenállást használnak. Ennek eredményeként a rendszertervezők kompromisszumokkal szembesülnek, amelyeket tovább súlyosbítanak a söntméretek kiválasztásának közös igénye, amelyek sok modellt és motort képesek kiszolgálni különböző jelenlegi szinteken. A dinamikus tartomány fenntartása szintén kihívást jelent a csúcsáramokkal szemben, amelyek a motor névleges áramának többszöröse és mindkettő megbízható megragadásának szükségessége lehet. A csúcsáram ellenőrzésének képessége, amikor a rendszer be van kapcsolva, tervezésenként változik, a szorosan ellenőrzött (pl. 30% feletti névleges) -ig, akár tízszeres névlegesig. A csúcsáramot a gyorsulás és a terhelés vagy a nyomaték variációi is okozzák. A hajtástervezésben azonban a rendszer csúcsáramai általában a névleges áram négyszeresére szolgálnak.
Ezekkel a kihívásokkal szembesülve a rendszertervezők kiváló Sigma-Delta modulátorokat keresnek, amelyek szélesebb dinamikus tartományban vannak, vagy javított jel-zaj és torzítási arány (SINAD). A mai napig az izolált σ-Δ modulátor termékek garantált teljesítményt nyújtottak a 16- bit felbontással és akár 12 effektív bit (ENOB) segítségével.
Sinad=(6.02 N + 1. 76) db, ahol n=enob
Az alacsony teljesítményű járművezetők sönti ellenállásainak elmozdulásával a gépjárművezetők gyártói szintén növelik a járművezetők teljesítményminősítését, egy topológiát, amelyet teljesítmény és költség okokból lehet felhasználni. Ezt csak sokkal kisebb sönt ellenállások felhasználásával lehet elérni, amelyhez a csökkentett jel amplitúdójának megoldásához nagyobb teljesítményű modulátor magok kialakulását igényli.
A rendszertervezők, különösen a szervo-tervezők, folyamatosan arra törekszenek, hogy javítsák a rendszerválaszot az analóg-digitális konverziós idők csökkentésével vagy a csoport késleltetésének csökkentésével az izolált Sigma-Delta modulátorral és a shunt ellenállási topológiákkal társított digitális szűrőkkel. Mint korábban említettük, a konverziós teljesítmény sávszélesség vagy szűrőcsoport késleltetése ellen forgalmazható. A durvabb, gyorsabb szűrők gyorsabb választ adhatnak, de a teljesítmény rovására. A rendszertervező elemzi a szűrőhossz vagy az extrakciós sebesség hatását, majd a kompromisszumokat végleges alkalmazás igényei alapján végzi. A modulátor órás sebességének növelése segít, de sok tervező már az AD7401A esetében elfogadható 20 MHz -es maximális óra sebességgel működik. Az óra sebességének növelésének egyik hátránya a sugárzás és az interferencia (EMI) hatása. A magasabb teljesítményű modulátor ugyanabban az órás sebességnél javítja a csoport késleltetését a teljesítmény kompromisszumával szemben, rövidebb válaszidőket eredményezve, miközben minimalizálja a teljesítményre gyakorolt hatást.