A motorvezérlés elve a motortechnika területének magja, amely magában foglalja a motor működési elvét, a szabályozási módszereket és a gyakorlati alkalmazásokat és egyéb szempontokat. A modern ipar fejlődésével a motor, mint az energiaátalakító és -átvitel fontos eszköze, szabályozási pontossága és hatékonysága közvetlenül befolyásolja az egész rendszer teljesítményét és hatékonyságát. Ezért a motorvezérlés elvének alapos megértése és tanulmányozása fontos elméleti és gyakorlati jelentőséggel bír.
Először is, a motor működési elve
A motor elektromos energiát mechanikai energiává alakító berendezés, működési elve az elektromágneses indukció és az elektromágneses erő törvényén alapul. Működési elve szerint a motor két kategóriába sorolható: DC motor és AC motor.
1. az egyenáramú motor működési elve
Az egyenáramú motor az armatúra tekercsén keresztül történő egyenáram és a mágneses mező tekercsének kölcsönhatása, amely nyomatékot generál az eszköz mechanikai mozgásának eléréséhez. Fő szerkezete armatúrát, mágneses pólusokat, keféket és mágneses mezőt tartalmaz. Amikor az egyenáram áthalad az armatúra tekercsén, mágneses mezőt hoz létre, amely kölcsönhatásba lép az armatúra és a mágneses mező között, és olyan nyomatékot generál, amely elindítja a motort. Az egyenáramú motor fordulatszáma az armatúra feszültségének vagy az armatúra áramának beállításával szabályozható.
2. Az AC motor működési elve
Az AC motor egy olyan eszköz, amely az AC áram állandó változását használja fel forgó mágneses mező létrehozására, így mechanikai mozgást valósít meg. A forgó mágneses mező létrehozásának elve szerint az AC motor két típusra osztható aszinkron motorra és szinkron motorra. Az aszinkron motorok (más néven indukciós motorok) az elektromágneses indukció elvén alapulnak. Amikor a váltakozó áram áthalad az állórész tekercselésein, az állórészben forgó mágneses tér keletkezik, és a forgórész az indukciós hatás következtében kölcsönhatásba lép a forgó mágneses térrel, így forgó nyomatékot generál a motor meghajtásához. A szinkronmotor a motor fordulatszámán és a tápfeszültség frekvenciáján alapul, és a motor működése között rögzített arányos kapcsolat van, sebessége és tápfeszültség frekvenciája szigorúan szinkronizált.
Másodszor, a motorvezérlési módszerek
A motorvezérlési módszerek elsősorban a sebességszabályozást, az indításvezérlést és a fékvezérlést foglalják magukban. Ezeket az ellenőrzési módszereket és alapelveit az alábbiakban részletesen ismertetjük.
1. sebességszabályozás
A sebességszabályozás a motorvezérlés legfontosabb és legösszetettebb aspektusa. Különféle sebességszabályozási módszerek léteznek, beleértve az ellenállási feszültségosztás sebességszabályozását, a frekvenciakonverziós sebességszabályozást és a vektorvezérlést. Az ellenállási feszültségosztás sebességszabályozása egy módszer a motor fordulatszámának csökkentésére a motor tápfeszültségének változtatásával, ez a módszer egyszerű és könnyen megvalósítható, de kevésbé hatékony. A frekvenciakonverziós fordulatszám-szabályozás egy módszer a motor fordulatszámának szabályozására a tápegység által szolgáltatott váltakozó áram frekvenciájának megváltoztatásával, ezzel a módszerrel széles fordulatszám-tartományt és nagy hatékonyságot lehet elérni. A vektorvezérlés egy fejlettebb vezérlési módszer, amely a motor fordulatszámának és nyomatékának precíz beállítását valósítja meg a motor áramának és mágneses mezőjének precíz szabályozásával, és alkalmas olyan alkalmakra, ahol magasabb a motorteljesítmény követelmény.
2. Indítási vezérlés
Az indításvezérlés a folyamatban lévő motor vezérlése az álló állapotból a működő állapotba. Az aszinkron motoroknál az indítónyomatéka miatt kicsi, ezért speciális módszerek alkalmazása szükséges a sima indítás megvalósításához. Az általános indításvezérlési módszerek közé tartozik a közvetlen indítás, a csökkentett feszültségű indítás és a lágyindítás. Bár a közvetlen indítás egyszerű, de az indítóáram nagy, és az elektromos hálózatra gyakorolt hatás nagy; csökkentett feszültségű indítás az indítóáram csökkentése a tápfeszültség csökkentésével; a lágy indítás erősáramú elektronikus eszközök használata a motorindítási folyamat zökkenőmentes vezérlése érdekében.
3. Fékvezérlés
A fékvezérlés a motor futási állapotból álló állapotba történő vezérlése folyamat közben. A fékvezérlési módszereknek számos módja van, beleértve az energiafékezést, a hátrameneti fékezést és az előretolt-visszafékezést. Az energiafelhasználású fékezés a motorban lévő állórész tekercsén keresztül az egyenáramú áramforrásba kerül a fékezőnyomaték létrehozása érdekében; A hátrameneti fékezés a motor tápegység fázissorrendjének megváltoztatásával ellentétes forgásirányt eredményez a motor nyomatékával a fékezés érdekében; A betáplálás-visszafékezés a motor előállítási jellemzőinek felhasználása, amikor a mechanikai energiát elektromos energiává alakítják, és visszatáplálják a hálózatba a fékezés érdekében.
Harmadszor, a motorvezérlő kapcsolási rajza
1. állandó mágneses motor vezérlő kapcsolási rajza
Ez az állandó mágneses motorvezérlő áramkör sematikus diagramja. Ez az áramkör az állandó mágneses vezérlés vezérlésére szolgál. Az áramkör AC triac kapcsolóelemeket használ a kommutációs jellemzők javítására, mivel az állandó mágneses motorok generátorok, és a szabványos triac kapcsolóelemeket nehéz megfelelően kommunikálni. Az állandó mágneses motorok teljes-hullámú egyenáramú egyenirányítást igényelnek.
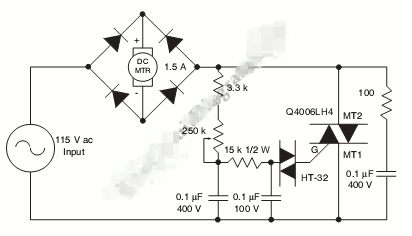
Az AC kétirányú tirisztorok sorba vannak kötve az egyenirányító híd AC bemeneti oldalán. Az SCR-nek a híd egyenáramú oldalán történő telepítésének legkritikusabb része a késleltetett bekapcsolás-és az időzítés a félciklus-végéhez közeledve. Az áramkör széles-tartományú vezérlést biztosít, így az AC triac kapcsolóelem gyorsan vagy alacsony vezetőképességgel aktiválható alacsony motoroknál. Az AC ellenállás és az egyenirányító névleges feszültsége hasonló. Mindegyik a tényleges motorterhelésen és hálózati feszültségigényen alapul.
2. 555 IC PWM motorvezérlő áramköri diagram áramkorlátozóval
A gyors motorsebesség-változtatás és a motor irányváltása érdekében négy kimenet hajtja meg a MOSFET H{0}}hidakat. Az N-csatornás eszközök alsósínes teljesítményű MOSFET-ek, a P-csatorna pedig felsősínes teljesítményű MOSFET-ek. mindegyiket a TC4469 hajtja.
A kis sorozatú ellenállások segítenek megakadályozni a kapu oszcillációit, és lelassítják az alsó sín eszköz átmeneti idejét, ami segít kikapcsolt állapotban tartani a felső eszközt. Az ellenállásosztók és az alacsony-költségű-váltótranzisztorok egyszerűen és gazdaságosan hozzáadhatók a felső-sín MOSFET 15 VDC kapumeghajtásának fenntartásához, és így 12 VDC feletti motorfeszültség érhető el.
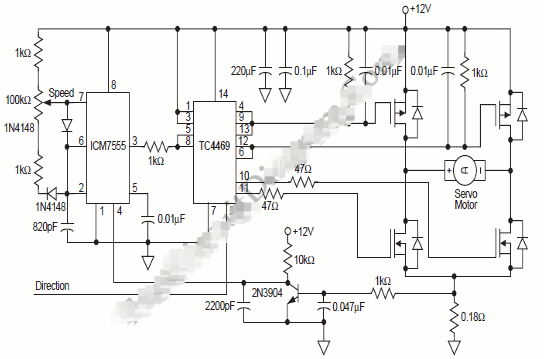
15 VDC feletti feszültségeknél egy egyszerű lineáris szabályozó képes táplálni őket pozitív motortápról, mivel az ICM7555 és TC4469 elhanyagolható áramot igényel. Ahhoz, hogy megvédjük a kaput az áramtranziensekkel szemben, használhatunk Zener diódát. Amikor az alsó MOSFET ugyanabban a hídkarban "be van kapcsolva", magas dV/dT generálódik, és a gate to{6}}forrás kondenzátor segít a felső MOSFET "kikapcsolva" tartásában. Egy másik megoldás erre a helyzetre, ha a felső MOSFET kapumeghajtó impedanciáját alacsonyan tartjuk "OFF" állapotban.
A H-híd földelő érintkezőjében található érzékelési ellenállás egyszerű módszert kínál a motoráram impulzusonkénti érzékelésére, függetlenül attól, hogy a motor előre vagy hátra forog. Ezt a jelet a rendszer kiszűri és az ICM7555-re továbbítja, hogy megakadályozza a PWM generálást, ha a motoráram meghaladja a megengedett értéket.
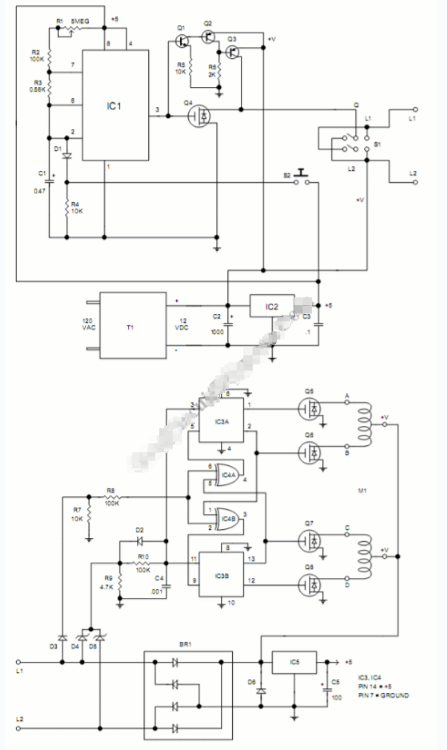
3. léptetőmotor vezérlő kapcsolási rajza
A léptetőmotorok egyszerű, alacsony költségű{0}}és pontos pozíciószabályozást biztosítanak. A léptetőmotor a motor közelében elhelyezett áramkörrel hajtható, és egy hosszú kábelen keresztül távirányító áramkörrel vezérelhető. Az áramkör érdekessége, hogy a teljesítményt mind a motor, mind a meghajtó áramkör felé két vezetéken keresztül továbbítják, amelyek a vezérlőjeleket is továbbítják.
Az LMC555 CMOS időzítő integrált áramköre (IC1) 200 mikroszekundumos impulzust generál a léptetőmotorhoz, és szabályozza annak sebességét. A motor fordulatszáma ezen impulzus frekvenciájának változtatásával változtatható, és erre a célra egy R1 változó ellenállást biztosítunk. Az IC1 kimenetén (3. érintkező) egy negatív órajel impulzus hajtja meg az IRL530N (Q1) teljesítmény-FET kapuját, amely azonnal bezárja és leválasztja a meghajtókártyát a földről. Ez az áramkimaradás jelet küld a motorvezetőnek, hogy lépjen be a motorba. A forgásirányt az L1 és L2 összeköttetéseken keresztül a meghajtó áramkörre adott feszültség polaritása szabályozza.
Az MPSA05 bipoláris NPN Q2 tranzisztor és a Q3 és Q4 MPSA55 PNP tranzisztor megfordítja a 3. érintkező impulzusait, magasra húzva a Q1 lefolyását, amikor a Q1 ki van kapcsolva. Az S1 billenőkapcsoló a polaritás váltásával állítja be az irányt. Az S2 nyomógomb elindítja és leállítja a motort az óra be- és kikapcsolásával.
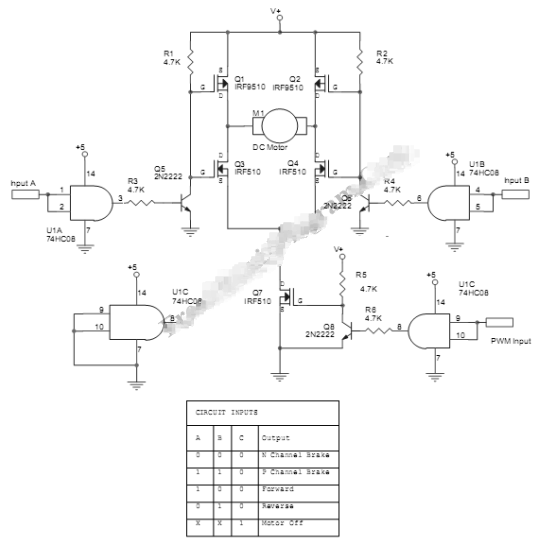
4. PWM motorvezérlő áramköri diagram előre, hátramenettel és fékezéssel
Ez a PWM motorvezérlő áramkör számos vezérlést biztosít az egyenáramú motorokhoz. Vezérelheti az egyenáramú motort előre, hátramenetben vagy leállításig fékezve.
Az áramkör MOSFETS hidat használ a motor meghajtására, amelyet számos logikai kapu és kis bipoláris tranzisztor vezérel. A motor feszültsége 10-20 volt lehet, az áramerősség pedig legfeljebb 8 amper lehet. A MOSFET-eket megfelelő hűtőbordákkal kell felszerelni. A V+ bemenetet az egyenáramú motor üzemi feszültségéről (10-20 volt) kell táplálni. Bár a MOSFET-et 100 V-os működésre tervezték, legfeljebb 20 V-ot használhat, mert ezt a feszültséget használják a kapu meghajtására is, amely általában 20 voltra van korlátozva. Ennek a tápfeszültségnek a minimális értéke 10 volt, mert a kapu nem nyílik ki teljesen, ha a feszültség 10 volt alá esik. Ehhez az alkalmazáshoz többféle 10-20 voltos egyenáramú motor közül választhat.