


Az ipari robotokat széles körben használják az ipari gyártásban, autógyártásban, elektromos készülékekben, élelmiszerekben stb., helyettesíthetik az ismétlődő gépi{1}} típusú manipulációs munkát, saját teljesítményére és vezérlési képességeire támaszkodik a gép különféle funkcióinak eléréséhez. Ellenáll az emberi parancsnak, de összhangban van az előre-programozott programműveletekkel is. Ma az ipari robotok alapvető fő összetevőiről beszélünk.
1. Főtest
A gépek fő része, amely a mechanizmus alapját és megvalósítását jelenti, beleértve a kart, a kart, a csuklót és a kezet, a több szabadságfokú mechanikai rendszer összetétele. Egyes robotok más járási mechanizmussal is rendelkeznek. Az ipari robotok 6 vagy több szabadságfokkal rendelkeznek. A csukló általában 1-3 mozgásszabadsággal rendelkezik.
2.Meghajtási rendszer
Az ipari robotok hajtásrendszere az áramforrás szerint három kategóriába sorolható: hidraulikus, pneumatikus és elektromos. Igény szerint kombinálható ez a három példa és a kompozit hajtásrendszer. Vagy a szinkron szíj, a kerékrendszer, a fogaskerekek és más mechanikus erőátviteli mechanizmusok révén közvetetten vezethet. A hajtásrendszernek van egy tápegysége és egy átviteli mechanizmusa, amelyet a megfelelő művelet végrehajtására használnak, ennek a három alapvető hajtásrendszernek megvannak a maga sajátosságai, most az elektromos hajtásrendszer a fősodor. Az alacsony tehetetlenség eredményeként a nagy nyomatékú AC és DC szervomotorok és azokat támogató szervohajtások (kapcsolási frekvenciaváltó, egyenáramú impulzusszélesség-modulátor) általánosan elfogadottak. Ez a fajta rendszer nem igényel energiaátalakítást, könnyen kezelhető, érzékeny vezérlés. A motor nagy részét a finom átviteli mechanizmus mögé kell telepíteni: reduktor. A sebességváltó fogai a fogaskerekek segítségével a motor ellen-fordulatszámát a kívánt ellen-fordulatszámig lelassítják, és nagyobb nyomatékeszközt kapunk, ezáltal csökkentve a fordulatszámot, növelve a nyomatékot, ha nagy a terhelés, a szervomotor a teljesítmény növelésére nem költséges-a megfelelő sebességen belül lehet, a fordulatszám-csökkentőtől a kimeneti nyomaték javítása érdekében. Az alacsony{11}}frekvenciás működésű szervomotor ki van téve a hőségnek és az alacsony{12}}frekvenciás vibrációnak, a hosszú órák és az ismétlődő munka nem segíti elő a pontosság és a megbízható működés biztosítását. A finom hajtóműves motor megléte lehetővé teszi, hogy a szervomotor megfelelő sebességgel működjön, erősítve a géptest merevségét, miközben nagyobb nyomatékot ad ki. Manapság kétféle főáramú sebességváltó létezik: harmonikus sebességváltó és RV sebességváltó.
3.Vezérlőrendszer
A robotvezérlő rendszer a robot agya, és ez a fő elem, amely meghatározza a robot hasznosságát és működését. A vezérlőrendszer összhangban van a hajtásrendszer bemeneti programjával és a parancsjel visszaállítására szolgáló mechanizmus végrehajtásával és a vezérléssel. Az ipari robotvezérlési technológia fő feladata az ipari robotok tevékenységi körének, testtartásának és röppályájának ellenőrzése a munkaterületen, a cselekvés időpontja és így tovább. Egyszerű programozás, szoftvermenü-kezelés, barátságos emberi-számítógépes interakciós felület, online manipulációs utasítások és egyszerű használat jellemzi. A robot központjában a vezérlőrendszer áll, a kísérleteinkben érintett külföldi cégek szorosan zártak. Az utóbbi években a mikroelektronikai technológia fejlődésével egyre magasabb a mikrohulladék funkciója, miközben az ára egyre olcsóbb, és mostanra megjelent a piacon 1-2 dollár 32 bites mikrohulladék.
A robotvezérlők költséghatékony mikroprocesszorai- új fejlesztési lehetőségeket kínálnak, így lehetővé válik az alacsony-költségű, jó{2}}funkciójú robotvezérlők fejlesztése. Annak érdekében, hogy a rendszer elegendő számítási és tárolási kapacitással rendelkezzen, a robotvezérlő mostantól erősebb ARM sorozatot, DSP sorozatot, POWERPC sorozatot, Intel sorozatot és egyéb chip-összetételt fogad el. A meglévő általános-célú chip funkció és funkció miatt nem tud teljes mértékben megfelelni egyes robotikai rendszerek elvárásainak ár, funkcionalitás, integráció és interfész tekintetében, ami a robotikai rendszert a SoC (Systemon Chip) ismeretek iránti igényre hozta létre, a konkrét ártalmatlanító és a szükséges interfész együtt integrálva egyszerűsítheti a rendszer tervezését, csökkentheti a perifériás rendszer méretét, alacsony-költség. Például az Actel NEOS vagy ARM7 ártalmatlanító magokat integrál FPGA termékeibe, hogy egy teljes SoC rendszert alkosson. Ami a robotikai vezérlőket illeti, kutatásai főként az Egyesült Államokban és Japánban konvergálnak, és vannak kiforrott késztermékek is, mint például az amerikai DELTATAU cég, a japán Pengli Co. Mozgásvezérlőik a DSP technológián alapulnak, és PC{13}}alapú nyílt struktúrát használnak.
4.Érzékelő rendszer
Belső érzékelőmodulból és külső szenzormodulból áll, hogy értelmes információkat szerezzenek a belső és külső környezeti állapotról. Belső érzékelők: A robot állapotának (pl. a karok közötti szögének) érzékelésére szolgáló érzékelők, többnyire pozíciót és szöget érzékelő érzékelők. Konkrétan vannak: helyzetérzékelők, helyzetérzékelők, szögérzékelők stb. Külső érzékelők: Érzékelők, amelyekkel érzékelik a környezetet, amelyben a robot elhelyezkedik (pl. tárgyak észlelése, távolság a tárgytól) és állapotát (pl. érzékeli, hogy a megfogott tárgy elcsúszik-e). Konkrétan vannak távolságérzékelők, látásérzékelők, erőérzékelők stb. Az intelligens érzékelő rendszerek használata javítja a robotok mobilitását, a gyakorlatiasságot és az intelligencia színvonalát, az emberi észlelési rendszer a külső világ információihoz a robotok ügyessége, azonban egyes engedélyezett információk esetében az érzékelők hatékonyabbak, mint az emberi rendszer.
5. Vég-effektor
A vég-effektor a robot utolsó csuklójához rögzített alkatrész. Általában tárgyak megfogására, más mechanizmusokhoz való csatlakozásra és a kívánt feladat elvégzésére használják. A robotgyártók általában nem terveznek és nem adnak el vég-effektort, a legtöbb esetben csak egy egyszerű megfogót kínálnak. Általában a vég-effektort a robot 6 tengelyének karimájára szerelik fel, hogy egy adott környezetben olyan feladatokat hajtsanak végre, mint a hegesztés, festés, ragasztás, valamint az alkatrészek be- és kirakodása csak néhány a robot által elvégzendő feladatok közül.
A szervomotorok áttekintése
A szervo hajtások, más néven "szervovezérlők" és "szervoerősítők", a szervomotorok vezérlésére szolgáló vezérlők, hasonlóan a hagyományos AC motorok invertereinek szerepéhez, és egy szervorendszer részét képezik. Általában a szervomotor vezérlése háromféleképpen történik: pozíció, fordulatszám és nyomaték szerint a hajtásrendszer nagy pontosságú pozicionálása{1}}megvalósítása érdekében.
I. A szervomotor osztályozása
A DC és AC szervomotorok két kategóriájára osztva az AC szervomotorokat aszinkron szervomotorokra és szinkron szervomotorokra osztják, a jelenlegi AC rendszer fokozatosan felváltja az egyenáramú rendszert. Az egyenáramú rendszerhez képest az AC szervomotor előnye a nagy megbízhatóság, a jó hőelvezetés, a kis tehetetlenség, és nagy nyomás alatt is működhet. Mivel nincsenek kefék és kormányművek, az AC szervorendszer is kefe nélküli szervorendszerré válik, a benne használt motorok pedig ketrec-típusú aszinkronmotorok és kefe nélküli szerkezetű állandó mágneses szinkronmotorok. (1) Az egyenáramú szervomotor kefe- és kefe nélküli motorra oszlik ① kefemotor alacsony költségű, egyszerű szerkezet, indítónyomaték, széles fordulatszám-tartomány, könnyen vezérelhető, karbantartható, de a karbantartás kényelmes (szénkefék cseréje), elektromágneses interferencia, környezeti követelmények alkalmazása, általában költségérzékeny általános ipari és polgári alkalmakkor; ② kefe nélküli motor kis méretű és könnyű, nagy válaszadás a nagy tehetetlenségi sebesség sebességére kicsi, nyomaték és stabil Sima forgás, összetett vezérlés, intelligens, rugalmas elektronikus fázisváltás, lehet négyszöghullámú vagy szinuszhullámú fázisváltás, karbantartás--mentes motor, energiahatékony, kis elektromágneses sugárzás, alacsony hőmérséklet-emelkedés és hosszú élettartamú környezet.
II. Különböző típusú szervomotorok jellemzői
1) Az egyenáramú szervomotorok előnyei és hátrányai Előnyök: precíz fordulatszám szabályozás, nagyon kemény nyomaték-sebességjellemzők, egyszerű szabályozási elv, egyszerű használat, olcsó. Hátrányok: kefe kommutáció, sebességkorlátozás, további ellenállás, kopórészecskék képződése (nem alkalmas por-mentes és robbanásveszélyes környezetben) 2) AC szervomotorok előnyei és hátrányai Előnyök: jó fordulatszám szabályozási jellemzők, zökkenőmentes szabályozás a teljes fordulatszám-zónában, szinte nincs rezgés, nagy sebességű szabályozás, alacsony hőtermelés, több mint accura (a pontosságától függően kódoló), a névleges működési területen belül állandó nyomatékot, alacsony tehetetlenséget, alacsony zajszintet, kefekopást, karbantartást-mentes (alkalmas por-mentes és robbanásveszélyes környezetben).
Hátrányok:bonyolultabb vezérlés, a hajtásparamétereket a -helyszíni PID-paramétereken kell módosítani, hogy meghatározzuk, szükség van-e több csatlakozó vezetékre. Jelenleg a főbb szervohajtások digitális jelfeldolgozó processzort (DSP) használnak vezérlőmagként, és összetettebb, digitális, hálózati és intelligens vezérlőalgoritmusokat érhetnek el. A tápegységeket általában intelligens tápmodulhoz (IPM) használják, mint a meghajtó áramkör alapvető kialakítását, az IPM belső integrált meghajtó áramkörét, egyidejűleg túlfeszültséggel, túlárammal, túlmelegedéssel,-alulfeszültséggel és egyéb hibaérzékelő és védelmi áramkörökkel, a fő áramkörben szintén hozzáadják a lágy{6}}indító áramkört indítási folyamat-a meghajtó hatásáról. A meghajtóegységet először a három-fázisú teljes-híd egyenirányító áramkörén keresztül egyenirányítja a bemeneti három-fázisú tápellátást vagy a hálózati tápellátást, hogy megkapja a megfelelő egyenáramú tápellátást. Az egyenirányított három-fázisú tápellátás vagy hálózati tápellátás után a három-fázisú szinuszos PWM feszültséginverter frekvenciáján keresztül a három-fázisú állandó mágneses szinkron váltakozó áramú szervomotor meghajtására. Az erőátviteli egység teljes folyamata egyszerűen az AC-DC-AC folyamatának mondható. Az egyenirányító egység fő topológiai áramköre (AC-DC) egy három-fázisú teljes-hidas vezérlés nélküli egyenirányító áramkör.
III. Szervorendszer kapcsolási rajza
1. A meghajtó kábelezése
A szervo hajtás főként vezérlő hurok tápegységgel rendelkezik, a fő vezérlőkör tápegységével, szervo kimeneti tápegységgel, CN1 vezérlő bemenettel, CN2 kódoló interfésszel, CN3 csatlakoztatásával. A vezérlőhurok tápegysége egy-fázisú váltakozó áramú tápegység, a bemeneti tápegység lehet egy-fázisú, három{5}}fázisú, de 220 V-nak kell lennie, vagyis amikor a három-fázisú bemenet, akkor a három-fázisú tápegységünknek a transzformátoron kevesebb transzformátoron kell keresztülmennie, hogy a hajtás képes legyen a csatlakoztatáshoz. Egy{10}}közvetlen egyfázisú meghajtót, egy-fázisú csatlakozást kell csatlakoztatni az R, S csatlakozókhoz. A szervomotor U, V, W kimenete ne feledje, hogy soha ne csatlakoztassa a főáramkör tápegységéhez, mert megégetheti a hajtást. A CN1 portot főként a gazdaszámítógép vezérlőjének csatlakoztatására használják, bemenetet, kimenetet, kódoló ABZ három-fázisú kimenetet, analóg kimenetet biztosít különféle megfigyelő jelekhez.
2. jeladó vezetékezése
A fenti ábrán kilenc kivezetést láthatunk, amelyek közül csak ötöt használunk, egy árnyékolt vezetéket, két tápvezetéket, két soros kommunikációs jelet (+-), ami majdnem megegyezik a normál kódolókábelünkkel.
3. Kommunikációs port
A meghajtó CN3 porton keresztül csatlakozik a számítógépes PLC-hez, HMI-hez és más felső számítógéphez, és MODBUS kommunikációt használnak a hajtás vezérlésére, valamint az RS232 és RS485 kommunikációra.
IV. Szervohajtás piac
A közös hajtású motorokra vonatkozó robotkövetelmények nagyon szigorúak, az AC szervomotorokat széles körben használják az ipari robotokban. Jelenleg a hazai high-end piacot főként híres külföldi, főként Japánból, Európából és az Egyesült Államokból származó vállalkozások foglalják el, és a jövőben sok lehetőség van a hazai helyettesítésre. Jelenleg a külföldi márkák a kínai váltóáramú szervopiac piaci részesedésének közel 80%-át foglalják el, főleg Japánból, Európából és az Egyesült Államokból. Közülük a japán termékek a piaci részesedés mintegy 50%-át kitevő híres márkái, köztük a Panasonic, a Mitsubishi Electric, a Yaskawa, a Sanyo, a Fuji stb. vezetik, és termékeik technológiai és teljesítményszintjei jobban megfelelnek a kínai felhasználók igényeinek, jó költséghatékony és nagy megbízhatósággal, hogy stabil és közepes ügyfeleket{8} szerezzenek a kis- és közepes vevőkörben. különösen a piac monopóliuma van az előnyben. Precíziós reduktor Nemrég olvastam egy hírt: a robotikai ipar, hogy megtörje a "nyak" probléma, az érzés elég mély. A munkaerőköltségek növekedésével az embereket helyettesítő ipari robotok trendté váltak. Ipari robotok, mint az intelligens gyártás sarokköve, de az alapvető alkatrészek korlátozzák a kínai robotikai ipar fejlődését, a vonatkozó felmérések szerint a jelenlegi hazai robotcsökkentő szokásos importfüggősége. Robotikai ipar Kínában lesz az éghajlat, el kell határozni, hogy megoldja a problémát az alapvető alkatrészek.
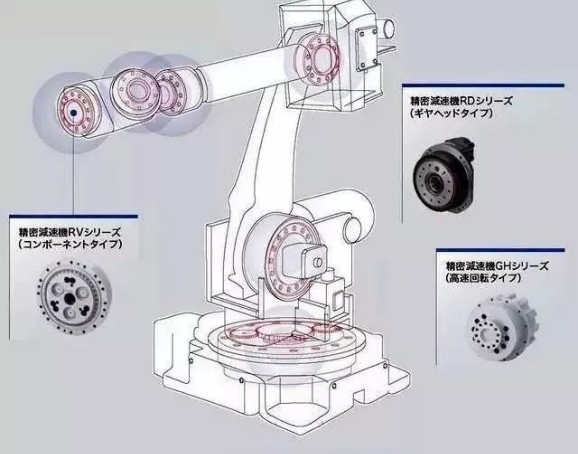
Az alábbiakban bemutatjuk az ipari robotok alapvető precíziós összetevőit: sebességcsökkentő az általános-célú sebességcsökkentővel összehasonlítva, a robotok sebességcsökkentője rövid erőátviteli láncot igényel, kis méret, nagy teljesítmény, könnyű súly és könnyen irányítható stb. Szűkítőipar, meg kell említenünk az iparág két óriását a Nabtesco (Teijin, más néven Nabtesco) és a Hamonica Drive (Hamonica), amelyek az iparban általánosan ismertek (RV reduktor és harmonikus reduktor). Szinte monopolizálták a robotikai sebességváltók világát. Ez a két fajta sebességváltó mikron-szintű megmunkálási pontosságú, csak ez a sorozatgyártási szakaszban lévő nagy megbízhatóság nagyon nehéz, nem beszélve a több ezer fordulatszámú nagy-sebességű működésről, de a várható élettartamról is. Jelenleg a piacon számos alkalmazás található az ipari robotokban a sebességcsökkentőkön, és két fő kategória van: RV sebességcsökkentő és harmonikus sebességcsökkentő.
RV reduktor:kevésbé differenciális kapcsolódás, de a harmonikus reduktorhoz képest az RV reduktort általában cikloid kerékkel használják, az RV reduktor cikloid kerékből és bolygókerekes konzolból áll. A harmonikus reduktorral összehasonlítva az RV reduktor kulcsa a megmunkálási és összeszerelési folyamat. az RV reduktornak nagyobb a kifáradási szilárdsága, merevsége és élettartama, a harmonikus hajtástól eltérően az időfelhasználás növekedésével a mozgási pontosság jelentősen csökken, hátránya a nagy súlya, a külső méretei a nagyobb. az RV reduktort a robotlábak forgatónyomatékában használják ágyéki és könyök három ízületében, terhelt ipari robotok, egy, kettő, három tengelyes RV reduktort használnak. A robotikában gyakrabban használják a harmonikus átvitel sokkal nagyobb kifáradási szilárdsággal, merevséggel és élettartammal rendelkezik, és a differenciálpontosság stabil, ellentétben a harmonikus átvitellel, mivel az idő használatával a mozgás pontossága jelentősen csökken, így a világ számos országában a nagy pontosságú robot hajt több RV-csökkentőt, ezért fokozatosan cserélje ki az RV-csökkentőt a fejlett robothajtás-fejlesztésben.
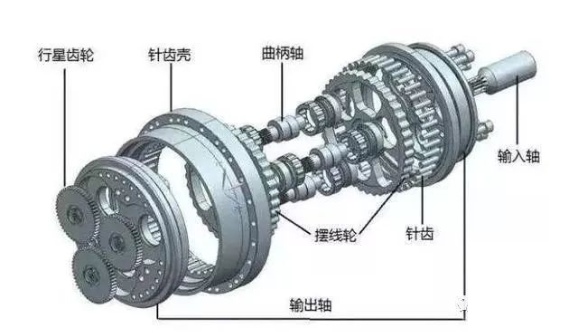 RV Reducer Exploded View
Harmonikus reduktor: kevesebb differenciálhálót is használnak, a harmonikus egyfajta kulcsfogaskerékben rugalmas, ismétlődő nagy sebességű deformációt igényel, ezért törékenyebb, teherbírása és élettartama korlátozott. A harmonikus reduktor egyfajta harmonikus átviteli eszköz, harmonikus átviteli eszköz, beleértve a harmonikus gázpedált és a harmonikus reduktort. A harmonikus reduktor főleg a következőket tartalmazza: merev kerék, rugalmas kerék és a hullámgenerátor sugárirányú deformációja három összetevőből. Ez a rugalmas fogaskerekek használata szabályozott rugalmas deformációs hullám létrehozására, amelyet a merev kerék és a rugalmas kerék fogai közötti relatív eltérés okoz az erő és a mozgás átadására. Ez a fajta átvitel lényeges különbséget mutat az általános fogaskerekes hajtóműhöz képest, és különleges a hálóelméletben, a gyűjtőszámításban és a szerkezettervezésben. A harmonikus fogaskerekes reduktor előnyei a nagy pontosság, a nagy teherbíró képesség stb. A hagyományos fogaskerekes reduktorokhoz képest térfogata és tömege legalább 1/3-al csökken az 50%-kal kevesebb anyag felhasználása miatt, így a harmonikus fogaskerekes reduktort elsősorban kisméretű robotokhoz használják, amelyekre jellemző a kis térfogat, könnyű súly, nagy teherbíró képesség, nagy sebességű átviteli arány, nagy mozgási pontosság. Általában kis terhelésű ipari robotokhoz vagy több tengellyel rendelkező nagy robotokhoz használják.
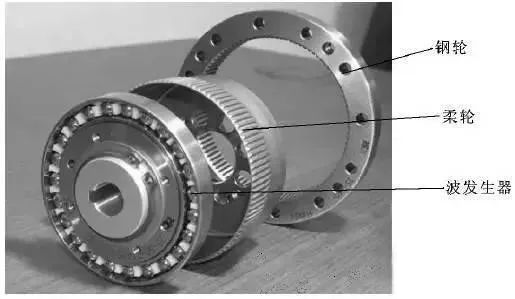 Harmonikus reduktor robbantott nézet
A japán Nabtesco az 1980-as évek elejétől az RV-típustervezést javasolta az 1986-os RV sebességváltó-kutatásig, hogy jelentős áttörést érjen el, 6-7 évig; és az első, hogy jöjjön fel az eredmények a hazai Nantong Zhenkang és Hengfengtai töltött időt 6-8 év. Ez azt jelenti, hogy a kínai helyi vállalkozásoknak kevés esélyük van! Szerencsére a kínai vállalatok elrendezése néhány év, végül néhány áttörést. A hazai főként Nantong Zhenkang, Qinchuan szerszámgépek, Wuhan lényege, Zhejiang Hengfengtai és Zhejiang Shuanghuan meghajtót nyújt. A Nantong Zhenkang gyártása állítólag meghaladta a 10 000 egységet, a Qinchuan szerszámgép gyártósort megnyitották, a termelés fokozatosan emelkedik. A Qinchuan szerszámgép a nemzeti importhelyettesítő projekt, a Qinchuan szerszámgép 90 000 készlet ipari robotok közös reduktor technológiai átalakítási projektje, ipari robotok közös reduktor gyártósora két együttes befektetés 314 millió jüan. Vezérlőrendszer A robotvezérlő rendszer a robot agya, amely a robot működését és működését meghatározó fő elem. A vezérlőrendszer összhangban van a hajtásrendszer bemeneti programjával, és végrehajtja a parancsjel visszaállítását és a vezérlést. A következő cikk elsősorban a robotvezérlő rendszert mutatja be.

1, a robot vezérlőrendszer "ellenőrzés" célja a vezérelt objektum összhangban lesz a kívánt módon viselkedést. Az „irányítás” alapfeltétele a vezérelt objektum jellemzőinek megértése. Az "anyag" egy állítómű kimeneti nyomatékának szabályozása.
2, a robot alapvető működési elve A munka elve a bemutató tanítás sokszorosítása; bemutató tanítás, más néven irányított bemutató tanítás, mind mesterséges vezetőrobot, lépésről lépésre a tényleges cselekvési folyamat igényének megfelelően, a vezetési folyamatban a robot automatikusan megjegyzi az egyes műveletek testhelyzetének, pozíciójának, folyamatparamétereinek, mozgási paramétereinek stb. bemutató tanítását, és automatikusan generálja a program folyamatos végrehajtását. A tanítás befejezése után már csak egy start parancsot kell adnia a robotnak, a robot automatikusan követi a betanított műveleteket az összes folyamat befejezéséhez;
3, a robotvezérlés besorolása 1) a visszacsatolás megléte vagy hiánya szerint a következőkre oszlik: nyitott-hurkú vezérlés, zárt-hurkú vezérlés, nyitott-hurkos precíz vezérlési feltételek: pontosan ismerje a vezérelt objektum modelljét, és ez a modell változatlan marad a vezérlési folyamatban. (2) A kívánt vezérlési mennyiség szerint a következőkre oszlik: erővezérlés, helyzetszabályozás, hibrid vezérlés. A pozíciószabályozás a következőkre oszlik: egy-csuklós helyzetszabályozás (pozíció-visszacsatolás, pozíciósebesség-visszacsatolás, pozíciósebesség-gyorsulás visszacsatolása), több-csuklós helyzetszabályozás A multi-csuklós helyzetszabályozás dekompozíciós mozgásvezérlésre oszlik, a központi vezérlésű erővezérlés a következőkre oszlik: közvetlen erővezérlés, impedanciavezérlés, erő{11}hibrid vezérlési módszerek (3)} Fuzzy vezérlés, adaptív vezérlés, optimális vezérlés, neurális hálózat vezérlés, fuzzy neurális hálózat vezérlés, Szakértői vezérlés 4. A rendszer hardverkonfigurációja és felépítése . Elektromos hardver. Szoftverarchitektúra Mivel a robotvezérlési folyamat nagyszámú koordináta-transzformációt és interpolációs műveletet, valamint alacsonyabb{16}}szintű valós idejű{17}}vezérlést foglal magában. Ezért a jelenlegi piaci robotvezérlő rendszer a legtöbb hierarchikus struktúrában a mikro-számítógépes vezérlőrendszer felépítésében, általában egy két-szintű számítógépes szervovezérlő rendszert használ.
(1) Specifikus eljárás:Miután a fő vezérlő számítógép megkapta a személyzet által bevitt műveleti utasításokat, először elemzi és értelmezi az utasításokat, hogy meghatározza a kézmozgás paramétereit. Ezután kinematikai, dinamikai és interpolációs műveleteket hajt végre, végül levezeti a robot egyes csuklóinak koordinált mozgási paramétereit. Ezeket a paramétereket egy kommunikációs vonalon keresztül a szervovezérlő fokozatba adják ki adott jelként az egyes kötések szervovezérlő rendszeréhez. A D/A csuklókon található szervo-aktorok átalakítják ezt a jelet, és összehangolt mozgás érdekében hajtják az ízületeket. Az érzékelők a mozgáskimeneti jeleket az egyes csuklókból visszatáplálják a szervo vezérlőasztal számítógépébe, hogy egy helyi zárt-hurkú vezérlést alkossanak a robot térbeli mozgásának precíz vezérléséhez.
(2) PLC-alapú mozgásvezérlés Kétféle vezérlés:① PLC kimeneti portok használata impulzusparancsok használatával impulzusok generálására a motor meghajtásához, és ezzel egyidejűleg általános -célú I/O vagy számláló alkatrészek használata a szervomotorok zárt-hurkú helyzetszabályozásának eléréséhez ② PLC használata a pozícióvezérlő modul külső bővítése}, ez a motorok vezérlése} főként a zárt pozíció elérése}, send{2 nagy-sebességű impulzusvezérlés, amely a pozíciószabályozási módszerhez tartozik, a helyzetszabályozás általában inkább pont-pont-pozícióvezérlés. Ez egy helyzetszabályozási módszer, amely főként a nagy-sebességű impulzusvezérlés küldésére szolgál, a pozíciószabályozási módszer pedig a pont-pontig{9}}pozícióvezérlés.
Fontos robotparaméterek
A robot műszaki paraméterei tükrözik azt a munkát, amit a robot képes elvégezni, a legmagasabb működési teljesítményt és így tovább, figyelembe kell venni a robot tervezését és alkalmazását. A robot fő műszaki paraméterei a szabadságfokok, felbontás, munkaterület, munkasebesség, munkaterhelés stb.

1. A szabadságfok azon koordinátatengelyeinek száma, amelyekkel a robot független mozgáshoz rendelkezik. A robot szabadságfoka a független mozgási paraméterek száma, amelyek a robotkez térbeli helyzetének és helyzetének meghatározásához szükségesek. A robot szabadságfokainak száma általában megegyezik az ízületek számával. Az általános robotok általában 5-6 szabadságfokkal rendelkeznek. Egyes robotokhoz külső tengely is tartozik.
2. Ízületek (Joint), azaz a satu mozgása, lehetővé téve a robotkar részei az intézmények közötti relatív mozgást.
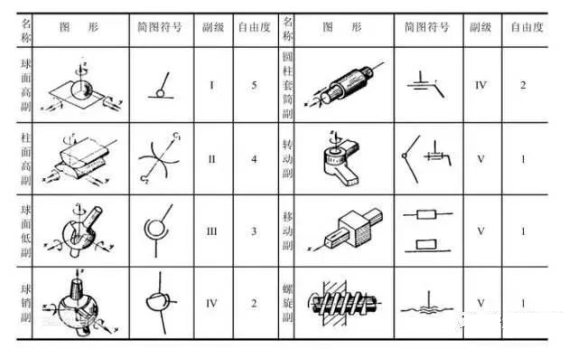
3. Munkatartomány Az összes térbeli tartomány, amely egy ipari robot karjával vagy kézi rögzítési pontjával elérhető. Alakja a robot szabadságfokainak számától és a mozgási kötések típusától és konfigurációjától függ. A robot munkatartománya általában: a két ábrázolási mód grafikus és analitikus módszere.
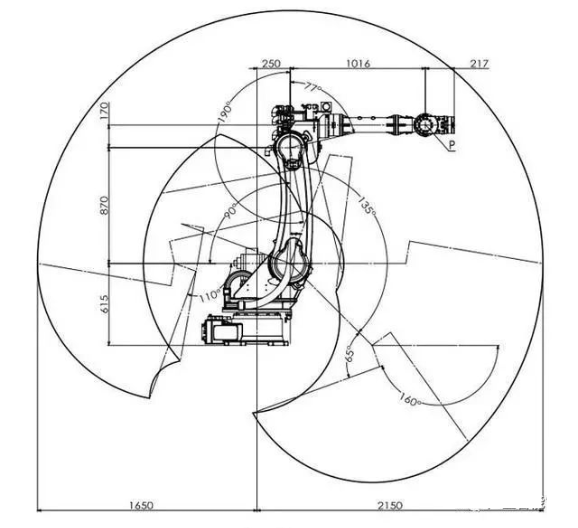
4. a robot sebessége a munkafolyamatban terhelési feltételek mellett, egyenletes sebességű mozgási folyamat, a mechanikai felület középpontja vagy a szerszám középpontja a megtett távolság vagy az elfordulás szögének időegységében.
5. a munkaterhelés a robot csuklóra szerelt teher elülső része a tetszőleges helyzetben elviselhető legnagyobb súly munkatartományában, általában tömegben, nyomatékban, tehetetlenségi nyomatékban kifejezve. Szintén és a futási sebesség és a gyorsulás mérete és egyéb paraméterei, a munkaterhelést általában nagy sebességű{2}}működésnél használják, a robot képes megragadni a munkadarab súlyát teherbíró képességként, mint indikátor. A kezelőrobot tehersúlyát a megfogó és a munkadarab össztömegének kell tekinteni.
6. Felbontás
Arra a minimális mozgási távolságra vagy minimális elfordulási szögre vonatkozik, amelyet a robot megvalósíthat . 7, pontosság Ismételhetőség vagy ismétlődő pozicionálási pontosság: arra a különbségre utal, hogy a robot ismételten elér egy bizonyos célpozíciót. Például, ha megkér egy tengelyt, hogy 100 mm-t sétáljon, akkor az első alkalommal, amikor ténylegesen sétált, 100,01 Ismételje meg ugyanazt a műveletet, amelyet megtett 99,99 A 0,02-es hiba az ismételt pozicionálási pontosság. Ez egy hibaérték-sorozat koncentrációjának, azaz az ismételhetőségnek a mértéke. A robot pontossága nemcsak a csuklócsökkentőtől és a sebességváltótól függ, hanem a mechanikus összeszerelési folyamattól is, amely sok esetben nincs a helyén, ami a robot ismétlődő pozicionálási pontosságának csökkenését eredményezi.